Kategorien durchsuchen
Entdecken
Fiverr Pro
Deutsch
$
USD
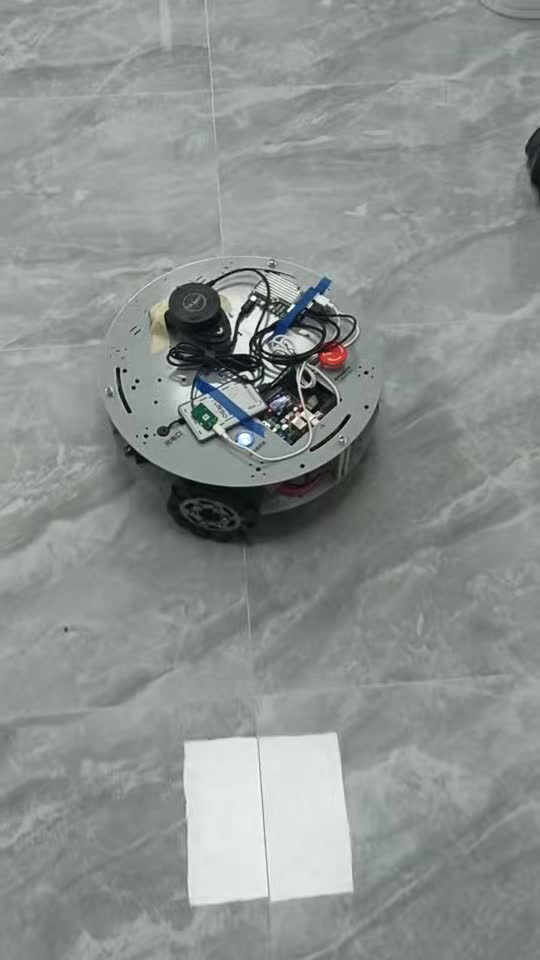
Hast du einen Wheeltec Mobilroboter, bist aber bei ROS2, SLAM oder autonomer Navigation festgefahren? Ich kann helfen.
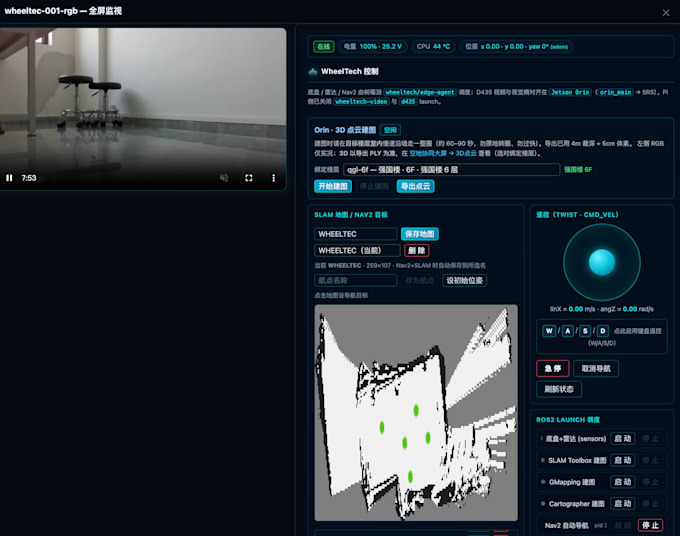
Ich spezialisiere mich auf Wheeltec Plattformen mit ROS2 Humble und dem offiziellen wheeltec_ros2 Stack auf Raspberry Pi und Jetson.
Was ich mache:
Unterstützt: Wheeltec Mecanum, Omni und Ackermann Kits mit offiziellem wheeltec_ros2.
Du stellst bereit: Roboter-Modell, SSH/VNC-Zugang und dein Ziel.
Du erhältst: funktionierende Launch-Dateien, gespeicherte Karte (Standard+) und ein kurzes Runbook.
Sende mir dein Wheeltec-Modell vor der Bestellung, ich bestätige Umfang und Zeitplan.