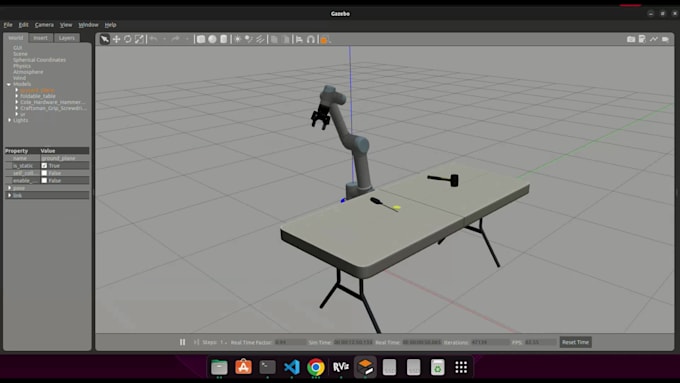
Ich helfe dir dabei, Roboterarme mit Bewegungsplanung und Steuerung in ROS2 Gazebo zu simulieren. Ich liefere maßgeschneiderte Lösungen, die genau auf deine Anforderungen abgestimmt sind.
- Roboterarm-Simulation in ROS 2 mit MoveIt und Gazebo
- Pfadplanung und Bewegungssteuerung (mit MoveIt-Planern)
- URDF/XACRO-Roboter-Modellaufbau
- Individuelle Gazebo-Umgebungskonfiguration zum Testen
- Saubere und modulare ROS 2-Workspace-Einrichtung
- Video-Demo der laufenden Simulation
- Support für individuelle Manipulator-Modelle
Warum du mich wählen solltest?
- Hintergrund in Robotik-Engineering
- Erfahrung mit ROS2-Simulationen
- Saubere & skalierbare ROS 2-Pakete