Kategorien durchsuchen
Deutsch
$
USD
Deine KI mit Fiverr verbinden


Automatische Übersetzung
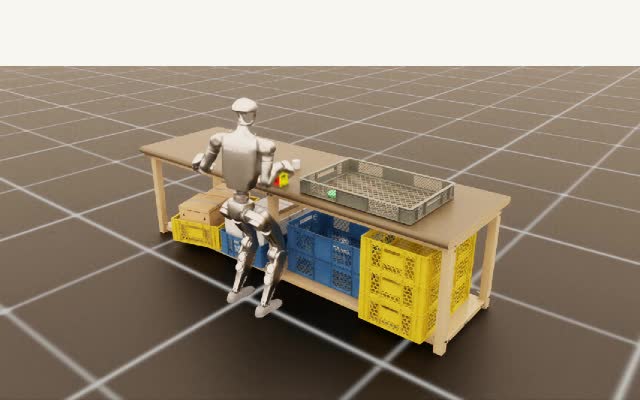
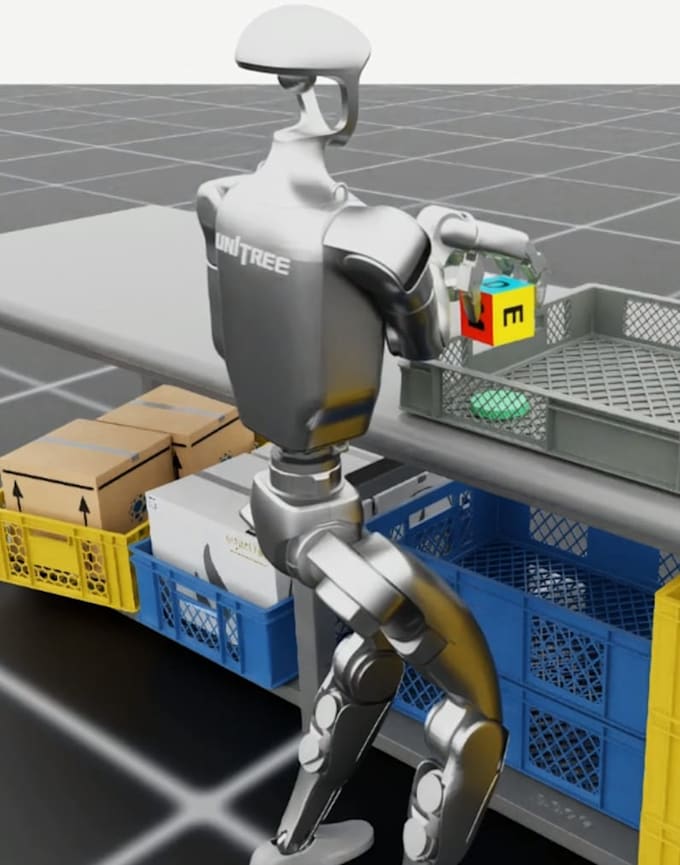
Wir erstellen maßgeschneiderte embodied-AI-Simulationen und synthetische Trajektorien-Datensätze auf NVIDIA Isaac Sim für Humanoid-Roboter und geschickte Greifarme. Wir entwerfen individuelle Simulationsszenen, importieren und konfigurieren URDF/USD-Roboterdateien, richten Sensoren ein, wenden Domain Randomization an, fügen Sensorsignalrauschen hinzu, justieren IK-, WBC- und MPC-Controller und exportieren LeRobot-kompatible HDF5-Trajektoriendaten für Imitationslernen und Forschung im Bereich Reinforcement Learning.
Unsere Basic- und Standard-Pakete liefern Datensätze für eine einzelne Szene und einen Datentyp. Die Premium-Stufe ermöglicht die vollständige Entwicklung einer End-to-End-Sammelplattform für synthetische Daten, die eigenständig läuft.
Die angegebenen Preise beziehen sich auf Einzel-Szene, Einzel-Datentyp-Aufträge. Weitere Preisangaben für mehrere Datentypen in einer Szene oder das maßgeschneiderte Plattformprojekt unter Premium werden nach Prüfung deiner Anforderungen separat verhandelt.
Simulation Platform Development Specialist
Sprachen
Automatische Übersetzung