Kategorien durchsuchen
Deutsch
$
USD
Deine KI mit Fiverr verbinden
Robotics-Ingenieur, ROS2, Embedded Systems Spezialist
Stehst du vor hohen Latenzen bei Netzwerkabbrüchen oder defekten Hardware-zu-Software-Schnittstellen? Lass uns die Lücke schließen.
Ich bin Roboteringenieur und spezialisiert auf die Integration von Low-Latency-Physical-Systems. Ich entwerfe Echtzeit-Kommunikationsbrücken, um deine Hardware direkt mit einer Master-ROS2-Hostmaschine zu verbinden.
️ Zentrale technische Fähigkeiten:
Warum mit mir zusammenarbeiten?
Hinweis: Reale Hardware-Aufbauten erfordern eine spezifische strukturelle Bewertung. Schick mir deine Verkabelungsdetails und Rechenkonfigurationen, bevor du eine Bestellung aufgibst.
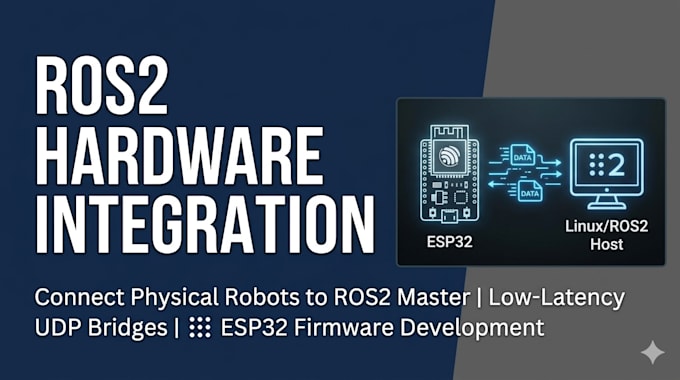
Plattform:
ESP32
Expertise:
Firmware-Entwicklung
•
Debuggen
•
ROS
Automatische Übersetzung
Muss ich meine Hardware zu dir schicken?
• Nein. Wir arbeiten vollständig über Remote-Netzwerk-Integration. Ich liefere die optimierte ESP32-Firmware und die Master-ROS2-Workspace-Knoten [Explizite Behauptung]. Du führst sie lokal aus, und wir debuggen Hardware-Timing- oder Netzwerk-Kommunikationszustände per Screen-Sharing oder detaillierten Textprotokollen.
