Kategorien durchsuchen
Deutsch
$
USD
Deine KI mit Fiverr verbinden
Robotik, Computer Vision, PCB-Design und Embedded Systems-Lösungen
Hallo! Ich bin Shehab Abdo, ein Robotikingenieur mit Erfahrung in ROS (Robot Operating System). Ob du eine schnelle Beratung, einen benutzerdefinierten Treiber oder eine vollständige autonome Lösung brauchst – ich bin hier, um dir zu helfen, deinen Roboter zum Leben zu erwecken.
Was ich anbiete:
ROS-Beratung Architekturüberprüfung, Leistungstuning, Best Practices.
Benutzerdefinierte Nodes & Treiber Sensorinterfaces, Motorcontroller, Nachrichtenfilter.
Navigation & Autonomie SLAM, Lokalisierung (AMCL), Pfadplanung (NavFn, DWA), Wegpunktverfolgung.
Simulation & Visualisierung Gazebo-Welten, RViz-Konfigurationen.
Deployment & Schulung
Wie wir gut zusammenarbeiten:
Kickoff & Anforderungen Du teilst deine Projektziele, Hardware-Spezifikationen und Zeitplan.
Implementierung Ich entwickle in iterativen Sprints mit regelmäßigen Checkpoints.
Lieferung & Support Du erhältst getestete Pakete, Launch-Dateien und eine Setup-Anleitung sowie eine Woche kostenlose Q&A.


Art der Steuerung:
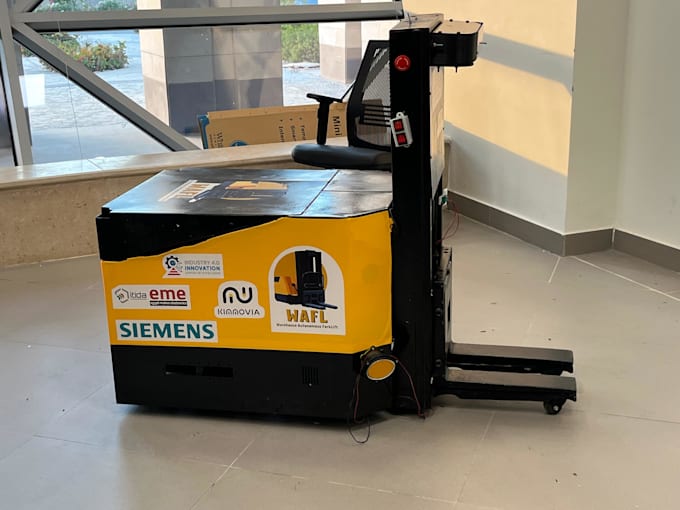
Mobile Roboter (AGVs)
Geräte-Marken:
Universal Robots
Programmiersprache:
C / C ++
•
Python
Software:
Andere
Automatische Übersetzung
Kannst du mit ROS1 und ROS2 arbeiten?
Ja. Bitte gib vor der Bestellung deine ROS-Distribution und Ubuntu-Version an.
Kannst du LiDAR- und Kamerasensoren integrieren?
Ja. Ich kann unterstützte Sensoren integrieren und deren Daten in einer Roboter-Software-Architektur verarbeiten.
Kannst du autonome Navigationssysteme entwickeln?
Ja. Je nach Roboter und Projektanforderungen arbeite ich an Kartierung, Lokalisierung, Navigation und Pfadplanung.
Stellst du Hardware und physischen Roboterzusammenbau bereit?
Die Standardangebote konzentrieren sich auf Software, Algorithmen, Integration und Dokumentation. Hardwarebeschaffung und physischer Zusammenbau erfordern eine separate Vereinbarung.
Kannst du an einem vollständigen autonomen mobilen Roboter arbeiten?
Ja, aber vollständige Robotiksysteme benötigen einen individuellen Leistungsumfang, Meilensteine, Zeitplan und ein Angebot.
Was brauchen Sie vor dem Start?
Ich benötige deine Projektdarstellung, Hardware-Details, Softwareumgebung, gewünschte Funktionalität und erwartete Ergebnisse.