Kategorien durchsuchen
Entdecken
Fiverr Pro
Deutsch
$
USD
UAV-Firmware-Ingenieur für PX4, ArduPilot, Betaflight ESC und Motion Control

Automatische Übersetzung
Entwickelst du BLDC-ESC-Motorsteuerungs-Firmware mit Strommessung?
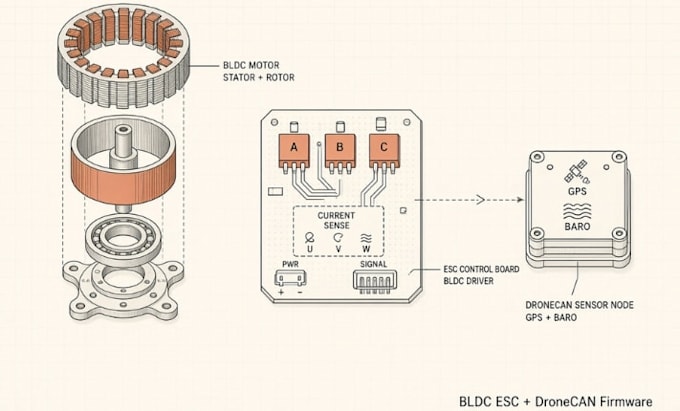
Ja. Ich implementiere Strommessung, Closed-Loop-PID-Geschwindigkeits-/Drehmomentregelung, Startlogik und vollständige Schutzbehandlung (Überstrom, Überspannung, Temperatur, Blockieren) für Drohnen- und Robotik-BLDC-ESC-Anwendungen.
Kannst du DroneCAN- oder UAVCAN-Peripherie-Firmware erstellen?
Ja. Ich entwickle DroneCAN/UAVCAN-Sensor-Knoten, GPS/Barometer/Strommodule und smarte Peripherie mit Standardnachrichten, Knotenzustand, Parametern und CAN-Bootloader-Unterstützung für ArduPilot und PX4.
Welche Schutzfunktionen sind in der ESC-Firmware enthalten?
Typische Schutzfunktionen umfassen Überstrom, Überspannung, Unterspannung, thermische Grenzen, Blockier-Erkennung und sicheres Herunterfahren, damit Motor und Batterie auch unter Last geschützt bleiben.
Unterstützt du PID-Tuning und Closed-Loop-Steuerung?
Ja. Die Firmware enthält konfigurierbare PID-Schleifen für Geschwindigkeit und Stromregelung, mit Hinweisen zur Abstimmung für dein spezielles Motor-Setup und deine Anwendung.
Wird die Firmware mit meinem bestehenden Flight Controller oder Robotik-Controller funktionieren?
Ja. Ich ziele auf gängige STM32-Plattformen ab und gestalte die Schnittstelle für PWM, Digitalkontexte oder volle DroneCAN-Integration, damit sie sich sauber an die meisten modernen Controller anschließt.
