Kategorien durchsuchen
Entdecken
Fiverr Pro
Deutsch
$
USD
PCB-Design und eingebettete Systeme
HALLO,
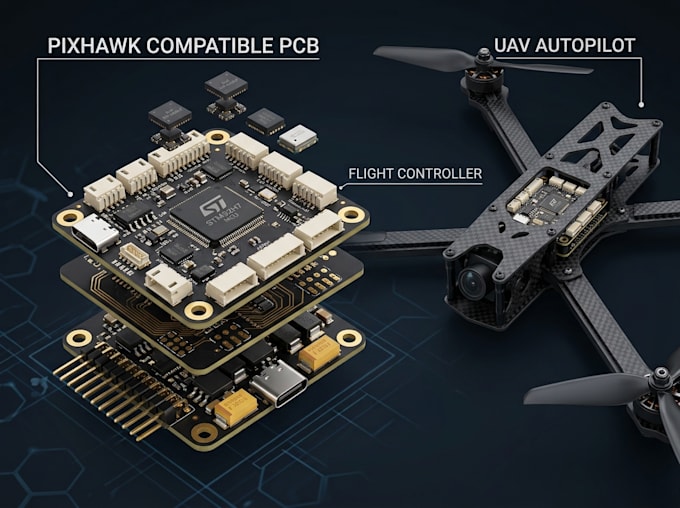
Ich entwerfe maßgeschneiderte Pixhawk-kompatible PCBs, UAV-Flugsteuerhardware und Autopilot-Elektronik für Drohnen, Flugzeuge, Rover und autonome Plattformen.
WAS ICH ENTWICKELN KANN
Ich entwickle die Autopilot-Elektronik basierend auf den echten UAV-Anforderungen, inklusive Sensorintegrität, Stromarchitektur, Kommunikationsbussen, mechanischen Beschränkungen, Signalauslegung, thermischen Überlegungen und Herstellbarkeit.
Egal, ob du eine maßgeschneiderte Pixhawk-kompatible Steuerung, UAV-Trägerplatine, Autopilot-Modul, Sensorsboard, Stromschnittstelle oder komplette Flugcontroller-PCB brauchst – ich kann die erforderliche Hardwarearchitektur nach deinen Vorgaben entwickeln.
Sende deine Anforderungen an den Flugcontroller, Referenz zu Pixhawk/PX4, Sensoren, Schnittstellen, Stromversorgung, Maße und verfügbare Dateien vor der Bestellung, damit ich die Technik prüfen kann.
VIELEN DANK.


Automatische Übersetzung
Kannst du einen maßgeschneiderten Pixhawk-kompatiblen Flugcontroller entwerfen?
Ja. Ich kann das Schaltbild, PCB-Architektur, Sensor-Schnittstellen, Stromsystem, Kommunikationsschnittstellen und Fertigungsdateien entsprechend dem gewünschten Pixhawk/PX4-Ziel entwickeln.
Kannst du einen komplett individuellen UAV-Autopiloten entwerfen?
Ja. Die Architektur kann für den Prozessor, Sensoren, Schnittstellen, Strombedarf, Maße und mechanische Beschränkungen des UAVs angepasst werden.
Kannst du mit PX4 arbeiten?
Ja, ich kann Hardware entsprechend den PX4-orientierten Anforderungen und unterstützten Schnittstellen entwerfen. Genaue Board-Unterstützung und Firmware-Anforderungen sollten anhand der Zielhardware definiert werden.
Kannst du IMUs und Barometer integrieren?
Ja. IMU, Beschleuniger, Gyroskop, Magnetometer und Barometer können entsprechend der Systemarchitektur integriert werden.
Kannst du GPS oder RTK GNSS integrieren?
Ja. Ich kann die erforderliche GNSS/RTK-Schnittstelle sowie unterstützende Strom- und Kommunikationsschaltungen entwerfen.