Kategorien durchsuchen
Entdecken
Fiverr Pro
Deutsch
$
USD
PCB-Design, Embedded-Systeme und Firmware-Entwicklung
Willkommen!
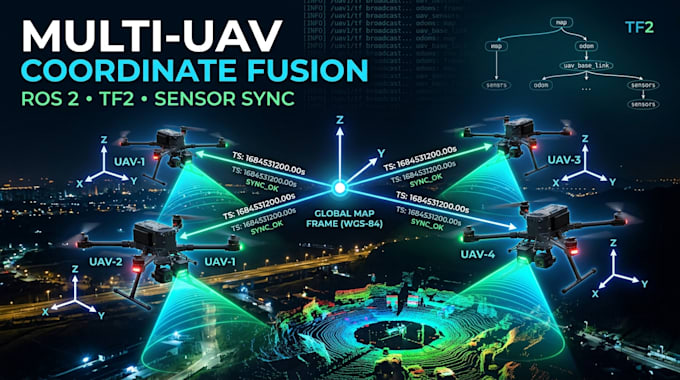
Brauchst du zuverlässige Sensor-Synchronisierung, TF2-Transformations oder Koordinatenfusion für dein ROS 2 Robotersystem oder Multi-UAV-System? Ich kann dir beim Aufbau, Debuggen und der Integration robuster ROS 2 Lösungen für Drohnen, Roboter, autonome Systeme und Sensorfusion-Anwendungen helfen.
Was ich machen kann:
Warum meinen Service wählen?
Du bekommst sauberen, modularen und gut dokumentierten ROS 2 Code, der auf Genauigkeit, Zuverlässigkeit und einfache Integration ausgelegt ist. Ich kann mit bestehenden Projekten arbeiten oder die Lösung komplett neu entwickeln.
Lieferumfang:
Funktionierende ROS 2 Pakete/Nodes, TF2-Konfiguration, Synchronisations- und Fusion-Implementierung, Launch-Dateien, Dokumentation und Testanleitungen.
Schreib mir vor der Bestellung, damit ich dein ROS 2 Setup prüfen und das passende Paket empfehlen kann.


Automatische Übersetzung
Kannst du ROS 2 Sensor-Synchronisierung entwickeln?
Ja. Ich kann LiDAR, Kameras, IMU, GPS/GNSS und andere ROS 2 Sensor-Streams synchronisieren.
Kannst du TF2-Fehler in ROS 2 beheben?
Ja. Ich kann TF2-Bäume, fehlende Transformations, Frame-Fehler und Timing-Probleme diagnostizieren.
Arbeitest du mit Multi-UAV-Systemen?
Ja. Ich kann Koordinatenrahmen- und Sensor-Fusionslösungen für mehrere UAVs oder Drohnen entwickeln.
Kannst du Kamera-, LiDAR- und IMU-Daten synchronisieren?
Ja. Ich kann Zeitstempel- und Nachrichten-Synchronisationspipelines für ROS 2 Sensorsdaten entwerfen.
Kannst du mit GPS- oder GNSS-Koordinatensystemen arbeiten?
Ja. Ich kann bei der Integration von GPS/GNSS-Daten mit ROS 2 Frames und Koordinatentransformationen helfen.
Kannst du ROS 2 Sensor-Fusionsknoten entwickeln?
Ja. Ich kann modulare ROS 2 Knoten für Sensor-Synchronisation, Transformation und Fusion erstellen.
Kannst du Koordinatenrahmen-Probleme in ROS 2 beheben?
Ja. Ich kann Frame-IDs, TF2-Beziehungen, Timestamps und Koordinaten-Ausrichtung troubleshootieren.
Unterstützt du Drohnen und autonome Roboter?
Ja. Der Service ist geeignet für UAVs, UGVs, Roboter und andere autonome Plattformen, die ROS 2 verwenden.
Kannst du deine Lösung in mein bestehendes ROS 2 Projekt integrieren?
Ja. Ich kann mit einem bestehenden ROS 2 Workspace, Paketen, Topics, Nodes und Launch-Dateien arbeiten.
Kannst du das komplette Multi-UAV-Sensor-Fusionssystem entwickeln?
Ja. Premium-Projekte können synchronisierte Sensoren, TF2 und gemeinsame Multi-UAV-Koordinaten kombinieren.