Kategorien durchsuchen
Deutsch
$
USD
Verbinden Sie sich mit Ihrer KI
Robotik- und Embedded-Systems-Ingenieur, ROS 2, Computer Vision, Sensor Fusion
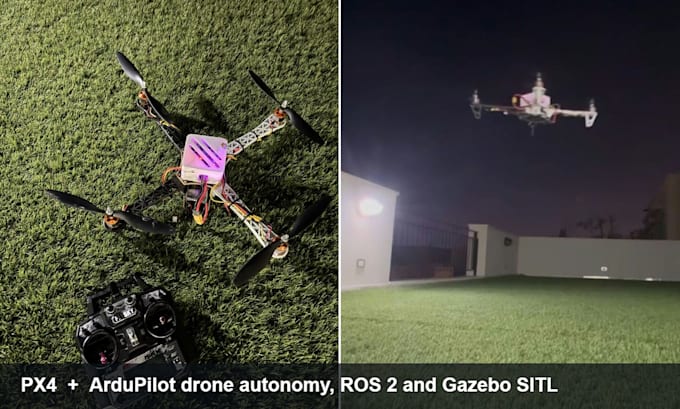
Soll deine Drohne eine Mission eigenständig fliegen, ein Ziel verfolgen oder deinen Code an Bord ausführen? Ich baue und debugge PX4- und ArduPilot-Autonomie und teste sie in der Simulation, bevor sie dein Luftfahrzeug berührt.
Was ich kann:
Relevante Arbeiten:
Bitte schreib mir vor der Bestellung mit deinem Autopiloten, Luftfahrzeug und was die Drohne tun soll, damit ich das richtige Paket bestätigen kann.

Plattform:
Raspberry Pi
Expertise:
Firmware-Entwicklung
•
ROS
•
Robotertechnik
Automatische Übersetzung
Arbeitest du an echten Drohnen oder nur in der Simulation?
Beides. Zuerst entwickle und teste ich in SITL, damit nichts Risikoreiches an dein Fluggerät gelangt, danach unterstütze ich deine Flugtests remote über Flugdaten, Videoanrufe und Parameteränderungen.
PX4 oder ArduPilot, mit welchem arbeitest du?
Beides. Falls du noch keines ausgewählt hast, empfehle ich basierend auf Luftfahrzeug, Nutzlast und Mission und erkläre die Vor- und Nachteile, bevor wir starten.
Was brauchst du von mir, um anzufangen?
Dein Autopilot und die Firmware-Version, Luftfahrzeugtyp, Begleitcomputer falls vorhanden und eine kurze Beschreibung der Mission. Flugdaten (.ulg oder .bin) und Videos helfen beim Debuggen.