Kategorien durchsuchen
Entdecken
Fiverr Pro
Deutsch
$
USD
Mit Leidenschaft entwickelte Lösungen geschickt geliefert
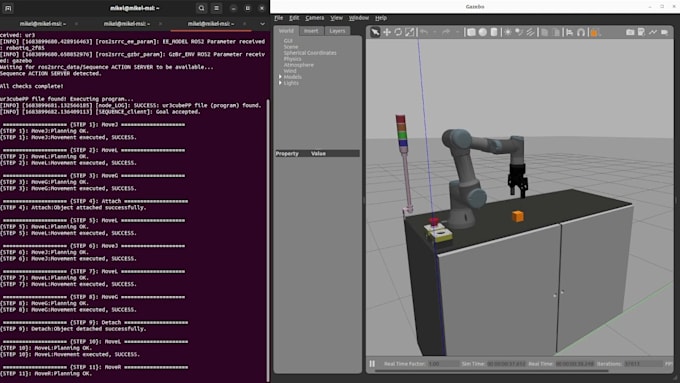
Wenn du ein CAD-Modell eines Roboterarms, Manipulators, mobilen Roboters oder Drohne hast, konvertiere ich es in URDF (Unified Robot Description File), das am häufigsten verwendete Dateiformat für Mehrkörpersimulationen, und führe eine Simulation in einer beliebigen Physik-Engine durch (Unity3D, Gazebo, PyBullet usw.). Mit diesen Techniken kannst du dein System in der Simulation testen, bevor du irgendetwas auf dem echten Roboter einsetzt.