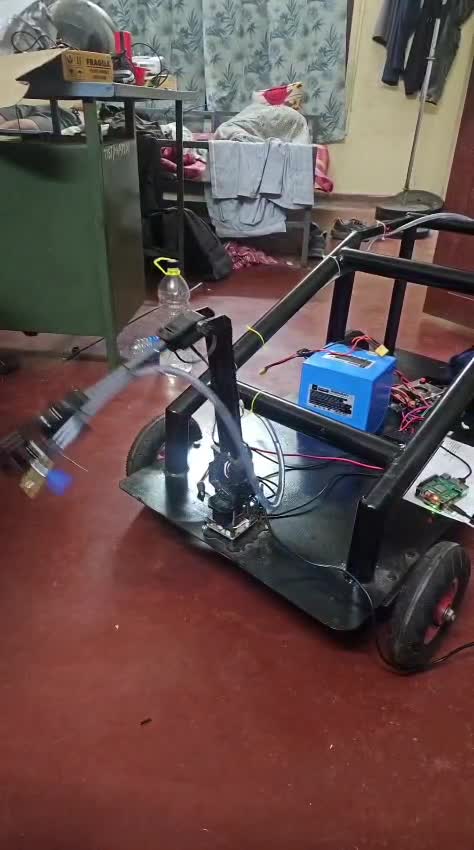
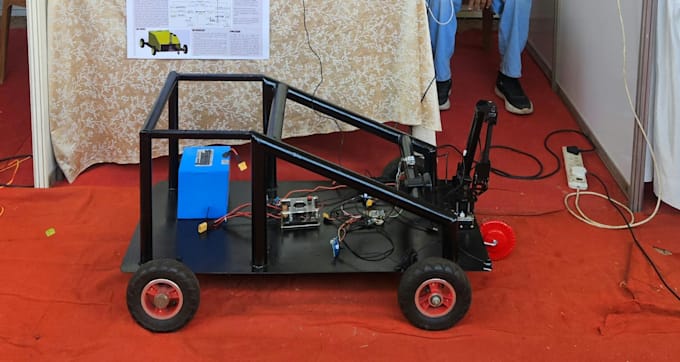
Ich entwickle ros2 Robotik, Ardupilot Mavlink-Integration und Roboterarmsteuerung

Einige Informationen wurden automatisch übersetzt.

Indien

Ich spreche Malayalam, Englisch, Hindi, Tamil

Robotics-, Embedded- und AI-Ingenieur

Sieh dir mein Portfolio unten an https://github.com/MaheswarPraveen Roboter- und KI-Ingenieur (B.Tech Robotik & Automation). Ich baue Dinge, die auf echter Hardware und echten Daten laufen. - Roboti...
Über diesen Service

Ich bin der Autor von ArduROSPI, einer Open-Source-Bridge zwischen ROS 2 und ArduPilot, und RoArm-M2-S PlayMotion, einem Roboterarm-Treiber, der auf Waveshares offizieller RoArm-M2-S-Wiki vorgestellt wird.

Ich kann bei folgenden Themen helfen:

  • ROS 2 Knoten, Topics und Launch-Dateien (Jazzy)
  • ArduPilot oder PX4 mit ROS 2 über MAVLink (pymavlink), Begleitcomputer wie Raspberry Pi
  • Roboterarmsteuerung: Aufzeichnung und Wiedergabe, glatte Spline-Trajektorien, Seriell-Treiber
  • Rover und mobile Roboter: Motorsteuerung, Sensoren und autonome Modi
  • YOLO-Objekterkennung auf Robotern (Raspberry Pi, Hailo-8L)

Du erhältst sauberen, dokumentierten Code und ein Video, das zeigt, wie es läuft.

Bitte schreib mir vor der Bestellung eine Nachricht mit deinem Roboter und deinem Ziel, damit ich den Umfang und den Preis bestätigen kann.

Plattform:

Raspberry Pi

Sensoren:

Beschleunigungsmesser

•

Kamera

•

Lidar

•

Standort

•

Gyroscope

Expertise:

Firmware-Entwicklung

•

ROS

•

Bildverarbeitung

Verwandte Tags