Kategorien durchsuchen
Deutsch
$
USD
Deine KI mit Fiverr verbinden
Embedded Systems und Robotics Engineer
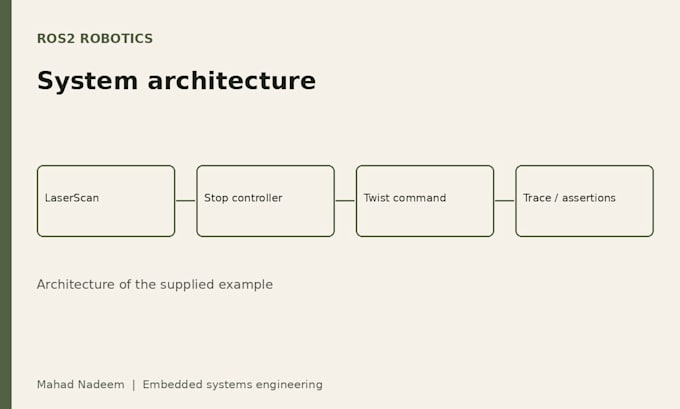
Ich kann Robotersoftware in ROS 2 und Gazebo erstellen und integrieren. Das kann ROS‑2-Knoten, Launch-Dateien, Topics, Services, Actions, Roboter modelle und die Simulationsumgebung umfassen. Nav2 oder MoveIt können eingefügt werden, wenn der Workflow klar definiert ist. Schick mir deine ROS‑2-Distribution, die Simulator-Version, Roboterdateien und das gewünschte Verhalten.

Plattform:
Andere
Expertise:
ROS
•
Im Test
•
Robotertechnik
Automatische Übersetzung
Welche ROS 2-Distributionen und Gazebo-Versionen unterstützt du?
Wir vereinbaren vor der Arbeit die ROS 2-Distribution, das Betriebssystem und die Gazebo-Version.
Kannst du mit einem bestehenden Roboterpaket arbeiten?
Ja. Schicke das Repository, Build-Schritte, das Roboter-Modell und das Verhalten, das repliziert werden muss.
Umfasst das auch die Inbetriebnahme eines physischen Roboters?
Diese Pakete decken Software- und Simulationsumfang ab. Die Inbetriebnahme der physischen Hardware und unabhängige KI-Entwicklung bedürfen einer separaten Abgrenzung.