Kategorien durchsuchen
Entdecken
Fiverr Pro
Deutsch
$
USD
PCB-Design und CAD
Ich spezialisiere mich auf ROS2-Navigation für holonomische und Mecanum-Roboter, eine Nische, die die meisten ROS-Entwickler meiden, weil die Standard-Differentialantrieb-Einstellung einfach nicht übertragen wird.
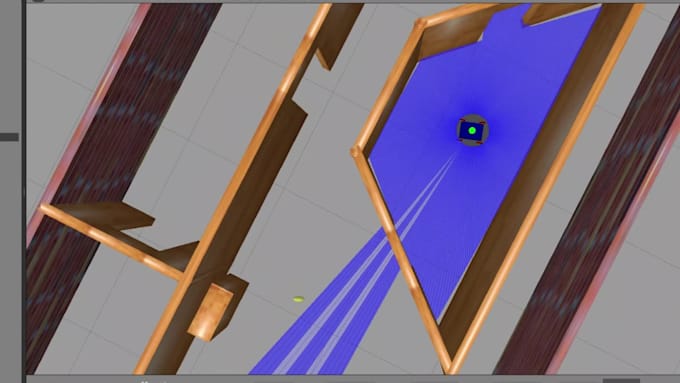
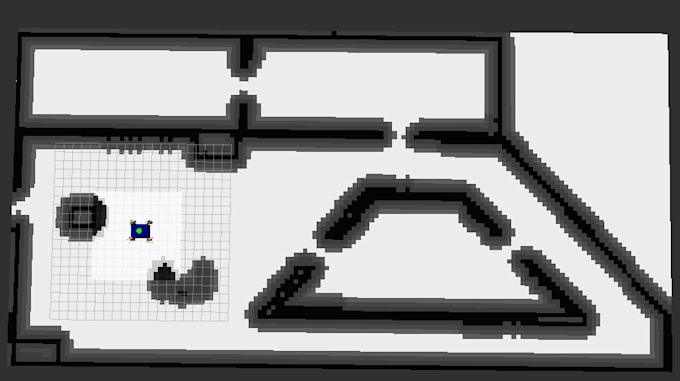
Ich habe einen Vier-Rad-Mecanum-Roboter von Grund auf gebaut: das Rad- und Rollergeometrie entworfen, in URDF/Xacro modelliert, die Gazebo-Physik eingerichtet (einschließlich benutzerdefinierter Kollision- und Reibungseinstellungen für nicht-standardisierte Räder), die ros2_control-Hardware-Schnittstelle und den Controller konfiguriert und die Radodometrie mit IMU-Daten mithilfe von robot_localization (EKF) fusioniert, um die Lokalisierung trotz Rollerslip stabil zu halten. Darüber hinaus habe ich den MPPI-Controller von Nav2 speziell für omnidirektionale Bewegungen konfiguriert, nicht die Standard-Differential-Drive-Einstellungen, die die meisten Tutorials und Standardkonfigurationen voraussetzen.
Wenn du mir deine Dateien schickst, beginne ich mit der Überprüfung deines URDF, der Nav2-Parameter oder des Controller-YAMLs und gebe dir eine schriftliche Diagnose, was tatsächlich falsch ist – nicht nur „das ist kaputt“, sondern die genaue Ursache und Lösung. Danach kann ich deinen MPPI- oder DWB-Controller an deine tatsächliche Antriebskinematik anpassen, deine Costmap- und Inflationslayer-Einstellungen korrigieren und deine EKF-Sensorfusion einrichten oder reparieren. Alles wird in deiner Simulationsumgebung getestet.