Entwickelst du einen autonomen mobilen Roboter (AMR) und brauchst einen genauen digitalen Zwilling oder einen voll abgestimmten autonomen Navigations-Stack?
Ich bin ROS 2 Entwickler mit Schwerpunkt auf CAD-zu-URDF-Konvertierung, physikgenauen Gazebo-Simulationen und Nav2-Autonomienavigation für mobile Roboter, inklusive Differentialantrieb, omnidirektionale und 4-Rad-Mecanum-Antriebssysteme.
Was ich für dich tun kann:
- CAD zu URDF/Xacro: Deine 3D-Modelle (SolidWorks, STEP, STL) in saubere, kollisionsoptimierte URDF/Xacro-Dateien umwandeln, mit korrekten Gelenkursprüngen, Grenzen und Trägheitsmatrizen.
- Mecanum- & Holonomes Radmodell: Richtige Multi-Mesh-Extraktion, Koordinatenanpassung und passive Rollenreibungsmessung.
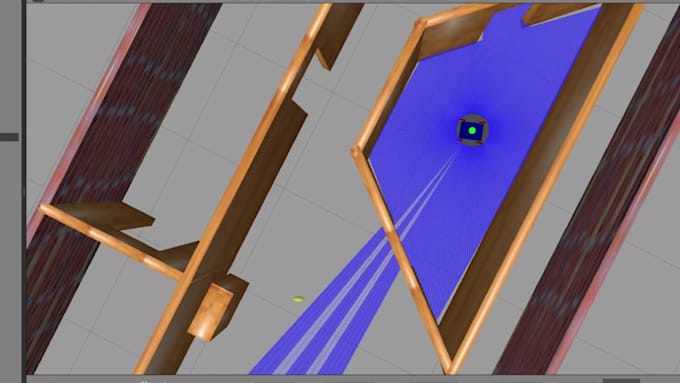
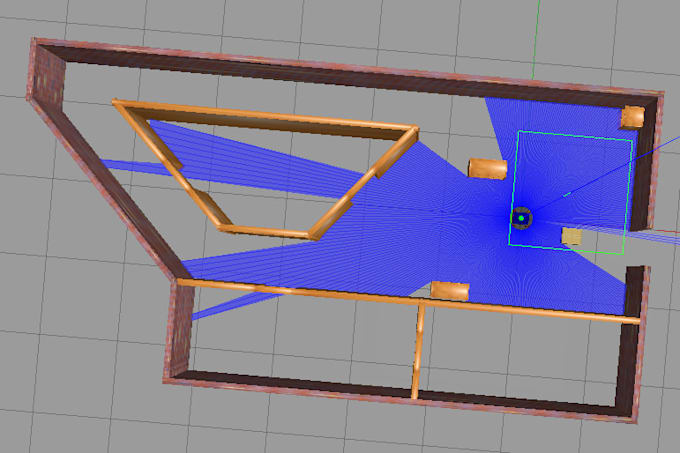
- Gazebo-Physik-Simulation: Eigene Welten bauen, Sensore Plugins integrieren (2D/3D LiDAR, IMU, Tiefenkameras) und ros2_control Geschwindigkeitsinterfaces konfigurieren.
- Sensorfusion & Zustandsabschätzung: Extended Kalman Filter (robot_localization / ekf.yaml) implementieren, um Odometriedrift und Radschlupf zu eliminieren.
- SLAM & Kartierung: SLAM Toolbox oder Cartographer konfigurieren, um 2D-Belegungsrasterkarten zu erstellen.
- Nav2 Navigations-Stack: Pfadplaner und Controller (MPPI, DWB, Regulierter Pure Pursuit) mit maßgeschneiderten Einstellungen bereitstellen und abstimmen.