Kategorien durchsuchen
Entdecken
Fiverr Pro
Deutsch
$
USD
UAV-Robotik PCB-Design STM32 Flight Controller und Embedded Systems
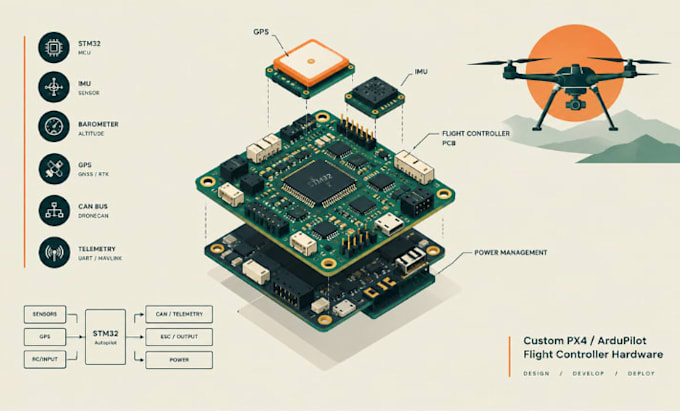
Ich entwerfe maßgeschneiderte PX4- und ArduPilot-Autopilot-PCBs für UAVs, VTOL-Flugzeuge, Kartierungsdrohnen, autonome Fahrzeuge und industrielle Flugsysteme.
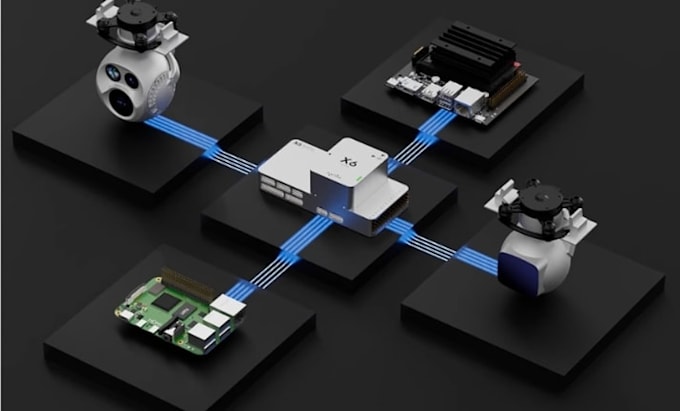
Hardware kann STM32F4, F7 oder H7 MCUs, Pixhawk-kompatible Architektur, IMU, Barometer, Magnetometer, GPS GNSS, RTK GPS, CAN DroneCAN, Telemetrie UARTs, RC-Schnittstellen, PWM-Ausgänge, USB und Verbindung zu Begleitcomputern umfassen.
Ich konzentriere mich auf zuverlässige Flugsteuerhardware mit geringem Rauschpegel bei Sensorspannung, Sensorschutz, Batteriestrom- und Spannungsüberwachung, Stromschutz, EMI-optimiertes Routing und praktische Anschlussplatzierung. Fortgeschrittene Designs können redundante IMUs, doppelte Barometer, mehrere CAN-Busse, GPS-Ports und Telemetrie-Schnittstellen unterstützen.
Lieferungen umfassen Architektur, Schaltplan, Bauteilauswahl, PCB-Layout, Stückliste, Gerber-Dateien, Bohrdateien, Pick and Place, 3D-PCB, DFM-Prüfungen und Quelldateien.
Ich kann Hardware für PX4, ArduPilot, Pixhawk-kompatible Systeme, VTOL, Starrflügler, Multirotor, Kartierung und industrielle UAV-Anwendungen entwerfen. Egal, ob du ein bestehendes Referenzdesign, Schaltplan oder nur eine Hardware-Konzeption hast, ich entwickle die Elektronik nach deinen Anforderungen.
Automatische Übersetzung
Kannst du ein PX4-Flugcontroller-PCB entwerfen?
Ja. Ich kann maßgeschneiderte PX4-Flugcontroller-Hardware mit STM32F4, F7 oder H7 Prozessoren, IMU, Barometer, GPS, CAN, Telemetrie, RC- und PWM-Schnittstellen entwerfen.
Kannst du ein ArduPilot-Autopilot-PCB entwerfen?
Ja. Ich kann hardware entwickeln, die mit ArduPilot kompatibel ist, inklusive STM32, IMU, GPS oder RTK GPS, CAN DroneCAN, Telemetrie, Stromüberwachung und passenden Peripherieschnittstellen.
Kannst du ein Pixhawk-kompatibles PCB machen?
Ja. Ich kann Hardware um Pixhawk-kompatible Architektur und Schnittstellen herum entwerfen. Die Kompatibilitätsanforderungen sollten anhand des Ziel-Pixhawk-Standards, Firmware-Boards und benötigter Peripherie definiert werden.
Kannst du IMU, Barometer und GPS integrieren?
Ja. Ich kann IMU, Beschleunigungssensor, Gyroskop, Magnetometer, Barometer und GPS/GNSS-Schnittstellen mit passenden Bussen, Stromkreisen und Layout-Überlegungen integrieren.
Kannst du DroneCAN oder CAN-Bus hinzufügen?
Ja. Ich kann CAN- oder DroneCAN-Schnittstellen für GPS, ESCs, Sensoren und andere UAV-Peripherie integrieren, inklusive geeigneter Transceiver und Schutzschaltungen.
Kannst du RTK GPS und Telemetrie-Schnittstellen entwerfen?
Ja. Hardware kann dediziertes GPS/GNSS, RTK, UART-Telemetrie und andere Kommunikationsschnittstellen umfassen, abhängig von der Fahrzeugarchitektur und den gewählten Modulen.
Kannst du redundante IMU- und Sensorsysteme für die Stromversorgung entwerfen?
Ja. Fortgeschrittene Autopilot-Hardware kann mehrere IMUs, redundante Barometer, separate Sensorschnittstellen und unabhängige oder isolierte Stromkreise enthalten, wo die Anwendung es erfordert.
Stellst du Fertigungsdateien bereit?
Ja. Abhängig vom Paket können die Lieferungen Schaltplan, PCB-Quelldateien, Stückliste, Gerber, Bohrdateien, Pick and Place, 3D-PCB-Daten und DFM-orientierte Fertigungsdokumentation umfassen.
Kannst du Boards für VTOL oder Starrflügler UAVs entwerfen?
Ja. Ich kann Flugsteuerhardware für Multirotor, Starrflügler, VTOL-Plattformen, Kartierungssysteme, autonome Fahrzeuge und industrielle UAV-Anwendungen entwickeln.