Kategorien durchsuchen
Deutsch
$
USD
Deine KI mit Fiverr verbinden
Drohnen- und Robotik-PCB-Design-Ingenieur
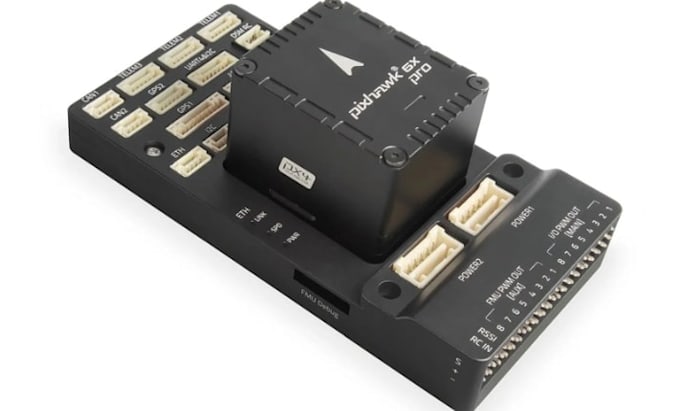
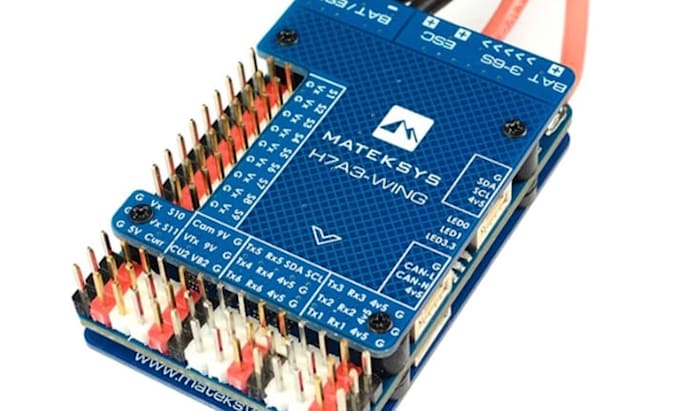
Ich designe Drohnen-Flugcontroller-PCBs und Pixhawk-ähnliche Autopilot-Hardware für Multirotoren, Segelflugzeuge und autonome UAVs. Jedes Design beginnt mit deinem I/O-Map, Prozessor, Sensoren, Leistungsbudget und Montagebeschränkungen.
Hardware-Optionen umfassen STM32 F4/F7/H7, SPI IMU, Barometer, Magnetometer, GNSS, Luftdruck, OSD, Blackbox-Flash, PWM/DShot-Ausgänge, UART, CAN, USB, SPI und I2C. Dabei beachte ich Details, die in generischen Layouts oft übersehen werden: dedizierte saubere IMU-Stromversorgung, separate Sensorbusse, rauschsensitive Platzierung, vibrationsbewusste Montage, gefilterte Leitungen, Spannungs-/Stromüberwachung, SWD-Debug-Zugriff und beschriftete Testpunkte.
Lieferbar sind Schaltpläne, PCB-Layout, Bauteilwahl, Stückliste (BOM) und Fertigungsdateien wie Gerber-Dateien und Bohrdaten. 3D-Fit-Checks und Firmware-Portierung können separat festgelegt werden.
Entworfen rund um PX4, ArduPilot, Betaflight oder INAV Hardware-Anforderungen. Firmware-Portierung, Zielgenehmigung, Fertigung und Flugtests sind ausgeschlossen, es sei denn, es wird vorher vereinbart.
Sende dein Luftfahrzeugmodell, Firmware, Bauteilmaße und benötigte Schnittstellen, bevor du bestellst.
Automatische Übersetzung
. Kannst du eine maßgeschneiderte Drohnen-Flugcontroller-PCB für PX4 und ArduPilot entwerfen?
Ja. Ich kann eine STM32-basierte Autopilot-Hardware rund um die ausgewählte PX4- oder ArduPilot-Architektur entwickeln, einschließlich Sensor-Schnittstellen, PWM-Ausgängen, Energiemanagement und Kommunikationsperipherie.
Entwirfst du Betaflight- und INAV-Flug controller Boards?
Ja. Ich kann FPV-Flugcontroller-PCBs mit kompatiblen MCU-Ressourcen, SPI-Gyroskopen, Empfängerschnittstellen, ESC-Verbindungen, Blackbox-Speicherung, OSD-Optionen und geeigneter Stromregelung entwerfen.
Welche STM32-Mikrocontroller kannst du für einen Flugcontroller verwenden?
Ich arbeite mit den STM32-F4-, F7- und H7-Familien. Die Auswahl hängt von den Verarbeitungsanforderungen, Motorausgängen, verfügbaren Timern, DMA-Ressourcen, Kommunikationsschnittstellen und Firmware-Kompatibilität ab.
Kannst du IMU-, GPS-, Barometer- und Magnetometer-Sensoren integrieren?
Ja. Ich kann Gyroskope, Beschleunigungsmesser, GNSS-Empfänger, Barometer, Magnetometer und Luftgeschwindigkeits-Schnittstellen integrieren und dabei auf Sensor-Stromversorgung, Busse, Platzierung und Signalintegrität achten.
Wirst du Gerber-Dateien und ein vollständiges PCB-Fertigungs- paket bereitstellen?
Ja. Je nach Paket umfassen die Deliverables Schaltpläne, PCB-Quell-Dateien, Gerber-Dateien, Bohrdateien, BOM und relevante Montage-Dokumentation.
Kannst du einen Pixhawk-kompatiblen Flight Controller entwerfen?
Ja. Ich kann maßgeschneiderte Autopilot-Hardware gemäß relevanten Pixhawk-Referenzstandards entwickeln, einschließlich Steckverbinderdefinitionen, Strom-Architektur, I/O-Zuordnung und Peripherie-Schnittstellen.
. Kannst du IMU-Rauschen- und vibrationsbedingte Probleme in der PCB reduzieren?
Ich berücksichtige dedizierte Sensor-Stromregelung, Entkopplung, SPI-Verkabelung, Ground-Plane-Design, Bauteilplatzierung und mechanische Montage, um potenzielle Rausch- und Vibrationsprobleme zu reduzieren
Stellst du Firmware für Flight Controller bereit und führst Flugtests durch?
Der Hauptservice ist das individuelle PCB-Hardware-Design. Firmware-Entwicklung, Bootloader-Integration, Firmware-Ziel-Erstellung, Prototypen-Tests und Flugvalidierung können separat als Projektanforderungen besprochen werden.