Kategorien durchsuchen
Deutsch
$
USD
Deine KI mit Fiverr verbinden
Entwickler von Elektronikprodukten
Wibriert dein Flight Controller Drift, fällt bei Gasstufen aus oder zeigt Gyro-Geräusche, die du nicht abstellen kannst? Die meisten Flightprobleme beginnen mit der IMU-Montage, Stromrauschen und dem Layout, nicht mit den PID-Einstellungen.
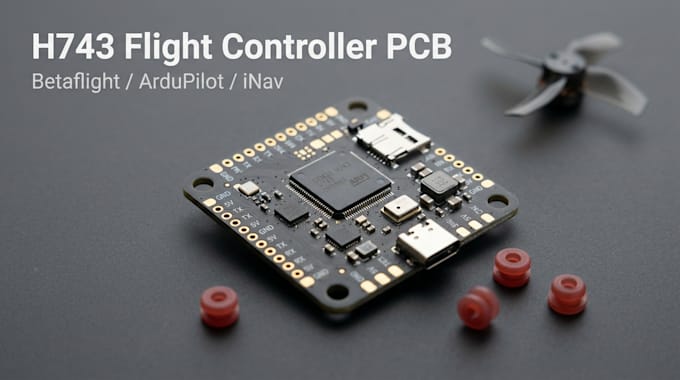
Ich entwerfe STM32H743 Flight Controller-PCBs für FPV, Langstrecken-, Forschungs- und UAV-Projekte, mit Fokus auf Betaflight, ArduPilot und iNav-Hardwaredefinitionen.
Inklusive:
- STM32H743-Kern: Kristalle, Stromversorgung, Boot, USB-C und SD- oder Flash-Logging
- Gyro/IMU-Design (ICM-42688, BMI270-Klasse) mit leiser Versorgung und Soft-Mount-Layout
- Barometer, OSD, Strom- und Spannungsmessung
- 5 V- und 9 V-Regler, passend für deine Batteriezellen
- UARTs, DShot-Motorenausgänge, I2C und optional CAN
- Standard 30,5 x 30,5 mm oder individuelles Montagemuster
- Schaltplan und Layout in KiCad oder Altium
- Gerber, Stückliste, Pick-and-Place, PDF-Schematic, 3D STEP
Firmware-Zieldateien, Feinabstimmung, Zertifizierung und waffen- oder militärischer Einsatz sind nicht enthalten. Flugeigenschaften werden nicht garantiert.
Sende mir deine Rahmengröße, Batteriescheinen, Sensoren und Firmware, und ich bestätige die Machbarkeit, bevor du bestellst.
Automatische Übersetzung
Für welche Firmware entwirfst du?
Betaflight, ArduPilot und iNav-Hardware, mit PX4 nach der Prüfung ausgewiesen. Ich entwerfe entsprechend der Peripherie und Pin-Konventionen jeder Firmware.
Warum der STM32H743?
Er ist ein leistungsstarker Prozessor, der von der Flight-Firmware breit unterstützt wird, mit vielen UARTs, Timern für Motorenausgänge und genug Speicher für Logging und fortgeschrittene Funktionen.
Welche Sensoren unterstützt du?
IMUs wie ICM-42688 und BMI270-Klasse, Barometer, Magnetometer, OSD-Chips sowie Strom- und Spannungsmessung. Sag mir, welche Bauteile du bevorzugst.
Wie reduzierst du IMU-Geräusche?
Eine leise Stromversorgung für den Sensor, Platzierung nahe der Platinenseite, saubere Routing und ein Layout, das sich gut fürs Soft-Mounting eignet. Vibration hängt auch von Frame, Prop und Motoren ab.
Welche Software und Dateien verwendest bzw. lieferst du?
KiCad oder Altium, EasyEDA auf Anfrage. Du erhältst Gerbers, Bohrdateien, BOM, Pick-and-Place-Datei, PDF-Schematic, ein 3D STEP-Modell und ein Firmware-Pin-Mapping-Blatt.
Wird es gut fliegen und wirst du es abstimmen?
Ich kann Flugleistung nicht garantieren. Feinabstimmung und Testflüge sind nicht enthalten. Die Hardware wird so entworfen, dass sie gute Leistung unterstützt.
Nimmst du waffen- oder militärische Drohnenarbeit an?
Nein. Ich entwerfe nur Hobby-, Forschungs-, Umfrage- und kommerzielle Drohnentechnik.
