Kategorien durchsuchen
Entdecken
Fiverr Pro
Deutsch
$
USD
Automatische Übersetzung
Hast du Probleme mit Bugs, Fehlern oder Integrationsproblemen in deinem ROS2 Robotikprojekt?
Ich kann dir helfen, ROS2-basierte Robotiksoftware mit Python und C++ zu untersuchen, zu debuggen, zu reparieren und zu verbessern.
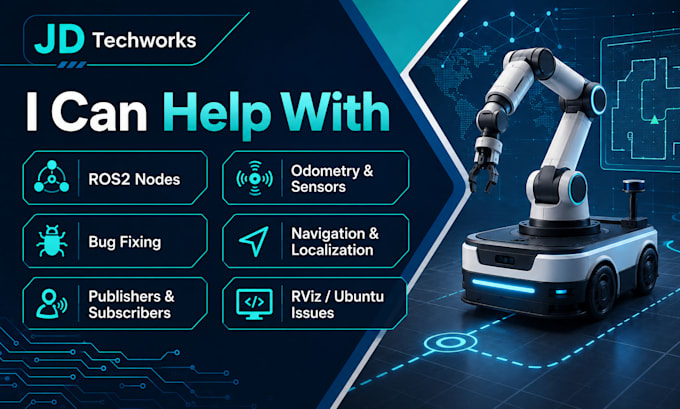
Ich unterstütze dich bei:
ROS2 Knoten Debugging und Entwicklung
Publisher, Subscriber, Topics, Services und Launch-Dateien
Python- und C++-ROS2-Code
Odometry- und Sensorintegration
Robot-Lokalisierung und Navigationsprobleme
Belegungsraster und Bewegungssteuerung Debugging
Kamera-/Computer-Vision-Integration
ROS2 Paket-, Abhängigkeits-, Build- und Ubuntu-Umgebungsprobleme
RViz Troubleshooting, Code-Tests, Kommentare und Dokumentation
Ich habe praktische Erfahrung mit mobiler Robotik, ROS2-Kommunikation, Lokalisierung, Odometry, autonomer Navigation, Computer Vision und Simulation.
Bitte kontaktiere mich vor der Bestellung bei Multi-Node-Systemen, Hardware-Integration oder großen Codebasen. Sende deine ROS2-Version, Ubuntu-Version, Code/Paket, Fehlermeldungen, erwartetes Verhalten sowie relevante Logs oder Screenshots.
Freelance Robotics ROS2 Developer
Sprachen
Automatische Übersetzung
Automatische Übersetzung
Welche Informationen benötigen Sie vor dem Start?
Bitte gib deine ROS2-Distribution, dein Betriebssystem, relevanten Quellcode oder Paket, Fehlermeldungen, erwartetes Verhalten, aktuelles Verhalten sowie nützliche Logs, Screenshots, Launch-Dateien, Konfigurationsdateien oder rosbag-Daten an.
Kannst du sowohl mit Python- als auch mit C++-ROS2-Code arbeiten?
Ja. Ich kann mit Python- und C++-basierten ROS2-Projekten arbeiten. Bitte sende die relevanten Dateien und Projektanforderungen, damit ich den Umfang vor Beginn prüfen kann.
Kannst du ein komplettes ROS2 Robotikprojekt reparieren?
Bei kleinen und mittleren Problemen kannst du eines der verfügbaren Pakete auswählen. Große Projekte mit mehreren Knoten, Navigationssystemen, Sensoren, Simulationen oder umfangreicher Integration sollten vor der Bestellung besprochen werden, damit ich ein passendes Angebot machen kann.
Kannst du bei Robot-Lokalisierung und Navigation helfen?
Ja. Ich habe praktische Erfahrung mit mobiler Robot-Lokalisierung, Odometry, Belegungsrastern, Konzepten der autonomen Navigation, Bewegungsplanung und ROS2-basierten mobilen Robotiksystemen.
Kannst du ROS2-Installations- oder Umgebungsprobleme debuggen?
Ja. Ich kann ROS2-Paket-, Abhängigkeits-, Arbeitsbereichs-, Build-, Launch- und Linux/Ubuntu-Umgebungsprobleme untersuchen, sofern sie im vereinbarten Projektumfang liegen.
Soll ich Sie kontaktieren, bevor Sie eine Bestellung aufgeben?
Ja, vor allem bei Standard- oder Premium-Projekten. Bitte sende zuerst eine kurze Beschreibung des Problems, damit ich den Umfang, die erforderlichen Dateien, das Paket und die erwartete Lieferzeit bestätigen kann.