Kategorien durchsuchen
Deutsch
$
USD
Verbinden Sie sich mit Ihrer KI
Drohnen-, PCB-, Embedded Firmware- und ROS 2 Robotics Engineer
Level 1
Hat bestimmte Leistungskriterien erfüllt und zeigt großes Potenzial auf dem Marktplatz.
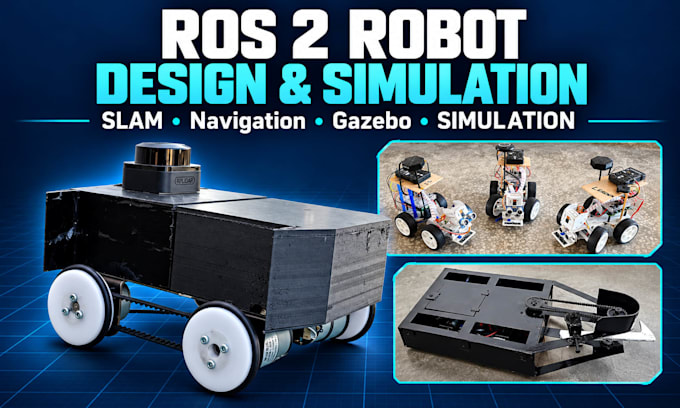
Fährt dein Roboter, kartografiert oder navigiert er nicht? Ich entwickle ROS 2-Software, damit dein mobiler Roboter mit SLAM eine Karte erstellen, sich selbst lokalisieren und mit Nav2 zu Zielen navigieren kann – getestet in der Gazebo-Simulation und mit echter Hardware.
Was ich einrichte
- ROS 2-Arbeitsraum, URDF/Xacro-Roboter-Modell und TF-Baum
- Treiber für Lidar, Radencoder und IMU mit Odometry-Fusion (robot_localization)
- SLAM-Kartierung mit slam_toolbox, Karten-Speicherung und Bearbeitung
- Nav2: AMCL, Costmaps, Planer, Controller-Tuning und Wegpunkte
- Gazebo-Simulationswelt und RViz-Ansichten
- Kamera- und YOLO-Objekterkennung auf Wunsch
Von mir gebaut und getestet: ein ROS 2-Roboter mit Raspberry Pi 4, RPLidar C1, Encoder-Motoren und Nav2, der unbekannte Räume kartiert, und ein Leader-Follower-Roboter-Schwarm mit Raspberry Pi, Pixhawk, MAVLink, MQTT und YOLOv5.
Wie die Hardware funktioniert: Ich entwickle in Gazebo und an meinem eigenen Lidar-Roboter, dann begleite ich dich über einen Live-Screen-Share bei deinem Roboter. Die Roboter-Hardware ist nicht enthalten.
Sende mir vor der Bestellung deinen Roboter, die ROS 2-Version, Sensoren und Ziel.

Automatische Übersetzung
Q1. Welche ROS 2-Versionen unterstützt du?
Gib mir vor der Bestellung deine ROS 2-Distribution und deine Ubuntu-Version an. Ich richte die Pakete für diese Version ein und bestätige zuerst, dass dein LiDAR-Treiber funktioniert.
Q2. Brauche ich einen physischen Roboter?
Nein. Standard- und Premium-Paket enthalten eine Gazebo-Simulation. Wenn du einen Roboter hast, führe ich dich in einer Live-Session durch den gleichen Setup.
Q3. Welche Lidar- und Computer-Unterstüzungen gibt es?
Jedes Lidar mit funktionsfähigem ROS 2-Treiber. Ich habe mit einem RPLidar C1 auf einem Raspberry Pi 4 gearbeitet. Jetson- und PC-Setups werden pro Auftrag bestätigt.
Q4. Baust du die Roboter-Hardware?
Nein, in diesem Gig nicht. Ich konfiguriere die Software für deinen Roboter. Motor-Treiber, Verkabelung oder eine benutzerdefinierte Leiterplatte können über meine Firmware- oder PCB-Gigs bestellt werden.
Q5. Kannst du eine Kamera oder Objekterkennung hinzufügen?
Ja, mit dem Add-on Objekterkennung. Ich habe YOLOv5 auf Raspberry-Pi-Roboter eingesetzt; der Umfang hängt von deinem Modell und der Hardware ab.