Kategorien durchsuchen
Deutsch
$
USD
Deine KI mit Fiverr verbinden
PCB-Design, Embedded Systems, IoT und Firmware-Entwicklung
Hast du Schwierigkeiten, die Motoren, Sensoren und den Controller deines Roboters zu einem zuverlässigen System zu verbinden?
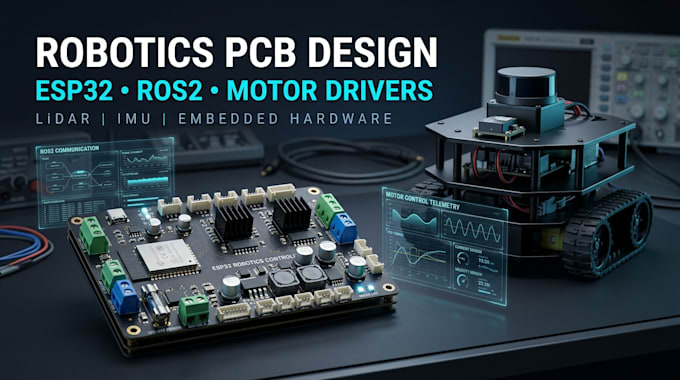
Ich entwerfe maßgeschneiderte Robotik-PCBs und embedded Hardware mit ESP32, Motorentreibern, ROS2-kompatiblen Schnittstellen, LiDAR- und IMU-Sensoren, um dein Robotikprojekt zum Leben zu erwecken.
Was ich für dich tun kann:
Ob du einen autonomen Mobilroboter, einen Forschungsprototyp oder ein Robotics-MVP baust – ich helfe dir, eine praxisnahe Hardwarelösung zu entwickeln, die auf deine Anforderungen zugeschnitten ist.
Warum mit mir arbeiten?
Pakete beginnen bei 100 $. Die finale Preisgestaltung hängt von der PCB-Komplexität, den Motorspezifikationen, Sensoranforderungen, Firmware- und ROS2-Integration ab.
Schreib mir vor der Bestellung, um dein Projekt zu besprechen und das passende Paket auszuwählen.
Automatische Übersetzung
Kannst du eine individuelle Leiterplatte (PCB) für ein Roboterprojekt entwerfen?
Ja. Ich kann dir helfen, eine maßgeschneiderte Robotik-PCB zu entwerfen, inklusive Schaltplänen, Bauteilwahl, Layout, Motor-Schnittstellen, Sensorverbindungen und Herstellungsunterlagen gemäß dem vereinbarten Umfang.
Unterstützt du ESP32- und STM32-Controller?
Ja. Die Hardware-Architektur kann um ESP32, STM32 oder einen anderen passenden Controller herum entworfen werden, basierend auf den Anforderungen deines Roboters an Verarbeitung, Konnektivität und Peripherie.
Kannst du Motorsteuerungen in das PCB integrieren?
Ja. Die Ansteuerung von Motoren und die zugehörigen Schaltungen können für unterstützte DC-, BLDC- oder Schrittmotoren entworfen werden. Gib bitte Motorenspannung, -strom, Steuerungsmethode und Encoder-Anforderungen an.
Kannst du LiDAR- und IMU-Sensoren integrieren?
Ja. Ich kann geeignete Hardware-Schnittstellen für LiDAR, IMU, Radencoder und weitere unterstützte Sensoren entwerfen, vorbehaltlich ihrer elektrischen und Kommunikationsanforderungen.
Kannst du die Hardware mit ROS2 kompatibel machen?
Ja. Ich kann geeignete Kommunikationsschnittstellen zwischen der Roboterhardware und einem ROS2-basierten System planen und implementieren. Die genaue Integration hängt vom Host-Computer, Mikrocontroller, Transportprotokoll und benötigten ROS2-Knoten ab.
Bekomme ich fertigungsbereite PCB-Dateien?
Fertigung Unterlagen können Schaltpläne, PCB-Quelldateien, Gerber-Dateien, Bohrdateien und eine Stückliste umfassen, je nach Paket. Physische Fertigung und Montage sind nicht enthalten, sofern nicht separat vereinbart.
Kannst du an einem bestehenden Roboter- oder PCB-Design arbeiten?
Ja. Bestehende Entwürfe können geprüft, erweitert oder modifiziert werden. Teile bitte dein Schaltungsdiagramm, PCB-Dateien, Firmware, Bauteil-Datenblätter oder ROS2-Architektur mit, damit der Arbeitsumfang genau festgelegt werden kann.
