Kategorien durchsuchen
Entdecken
Fiverr Pro
Deutsch
$
USD
AI-Entwickler, Computer Vision und intelligente Automatisierung
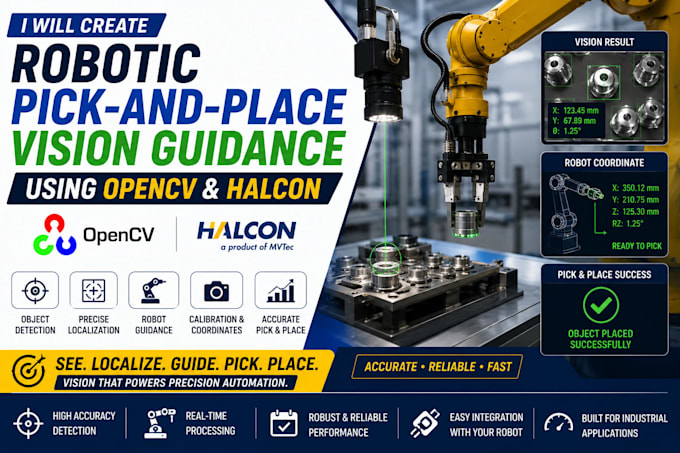
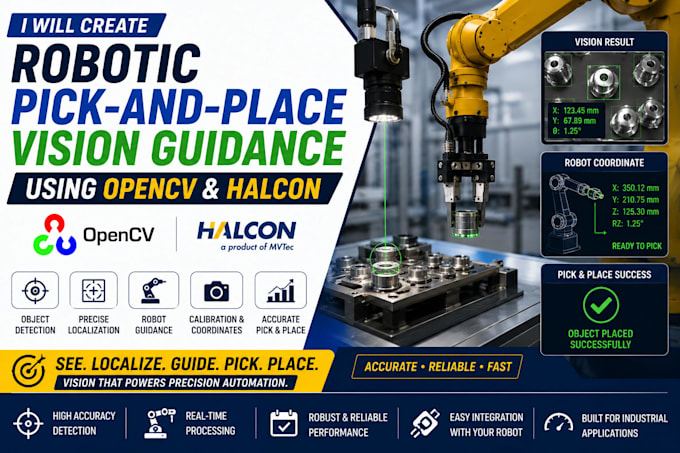
Ich werde ein robotic pick-and-place vision guidance System mit OpenCV, HALCON und Computer Vision entwickeln, das auf deinen Roboter, deine Kamera und deinen Produktionsablauf zugeschnitten ist.
Ich kann die Vision-Pipeline entwickeln, die notwendig ist, um Objekte zu lokalisieren, zu identifizieren, zu vermessen und den Roboter auf Zielobjekte zu lenken. Das System kann Objekterkennung, Bildverarbeitung, Koordinatenerfassung, Positionsbestimmung und Kommunikation mit deinem Robotersteuerungssystem übernehmen.
Was ich bauen kann:
Ich kann mit deiner bestehenden Kamera, deinem Roboter, deinem HALCON/OpenCV-Projekt oder deiner Vision-Hardware arbeiten oder das System von Grund auf neu entwickeln.
Die Lösung kann an verschiedene Objektformen, Ausrichtungen, Lichtverhältnisse, Kamerapositionen und Roboterkonfigurationen angepasst werden.
Sende mir dein Roboter-Modell, deine Kameraeinstellung, Beispielbilder, Zielobjekte und den gewünschten Pick-and-Place-Workflow, und ich werde das System entwerfen.