Kategorien durchsuchen
Deutsch
$
USD
Verbinden Sie sich mit Ihrer KI
Leiterplattendesign
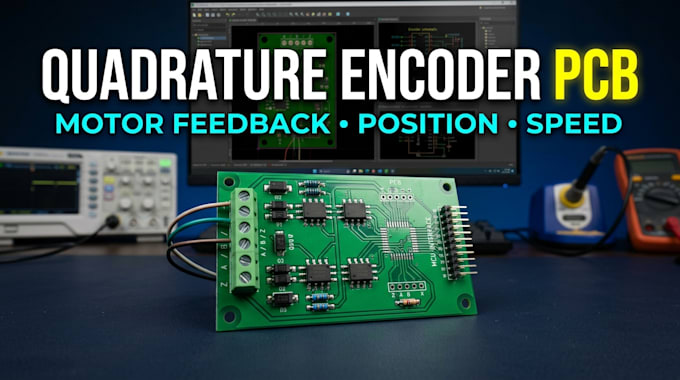
Ich entwerfe eine maßgeschneiderte quadraturencoder-Schnittstelle PCB für Motorsteuerung, Robotik, CNC-Maschinen, Servosysteme und industrielle Automatisierung.
Was ich entwerfen kann:
Was du erhältst:
Bei der Entwicklung des Designs berücksichtige ich Encoder-Ausgangstyp, Versorgungsspannung, Signalfrequenz, Kabellänge, Störumgebung und Kompatibilität mit dem Controller.
Bitte schreibe mir vor der Bestellung, damit wir deine Anforderungen und den Projektumfang bestätigen können.
Automatische Übersetzung
Kannst du eine A/B-Quadraturencoder-Schnittstelle entwerfen?
Ja. Ich kann Schaltungen zum Lesen der A/B-Phasen-Signale entwerfen, um Position, Geschwindigkeit und Richtung zu Feedback zu unterstützen.
Kannst du den Z-Indexkanal einbauen?
Ja. Ein optionaler Z-Kanal kann eingefügt werden, wenn dein Encoder einen Index-Puls liefert und deine Anwendung ihn braucht.
Unterstützt du Differentielle Encoder?
Ja. Ich kann Interfaces mit geeigneten differentiellen Empfängern entwerfen, einschließlich RS-422-kompatibler Empfänger, wenn der Encoder-Ausgang deren elektrische Spezifikationen erfüllt.
Kann die PCB an STM32 oder ESP32 angeschlossen werden?
Ja. Ich kann kompatible Logikpegel-Schnittstellen und Verbindungen für geeignete MCU-Timer-, Zähler- oder Encoder-Peripherie entwerfen.
Kannst du für Hochgeschwindigkeits-Motor-Feedback entwerfen?
Ja. Die Architektur wird je nach maximalem Flankenraten, Encoderauflösung, Motordrehzahl, Kabelbedingungen und Controller-Fähigkeiten gewählt.
Kannst du Isolation und Stoßschutz einbauen?
Ja. Geeigneter Eingangs-Schutz, Filterung, differentielles Signaling und Isolation können je nach Betriebsumgebung berücksichtigt werden.
Stellst du Motorsteuerungs-Firmware bereit?
Firmware und Motortuning sind nicht automatisch enthalten. Das kann separat vom Encoder-Schnittstellen-Hardware-Design besprochen werden.
