Kategorien durchsuchen
Deutsch
$
USD
Verbinden Sie sich mit Ihrer KI
Ingenieurideen in die Realität umsetzen
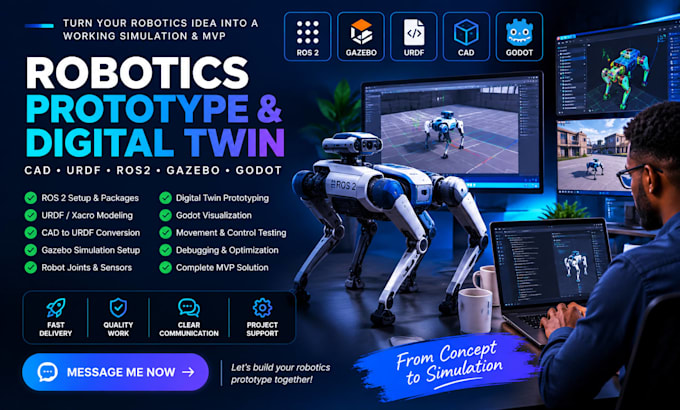
Braucht du einen funktionsfähigen Robotics-Prototyp oder Digital Twin für dein nächstes Projekt? Ich helfe dir, dein Konzept in eine funktionsfähige, testbare Robotics-Simulation mit ROS 2, Gazebo, URDF, CAD und Godot zu verwandeln.
Egal, ob du ein MVP entwickelst, Robotbewegungen validierst, ein mechanisches Design testest oder eine interaktive Simulation aufbaust – ich unterstütze dich dabei, eine strukturierte Lösung zu erstellen, die zu deinen Projektzielen passt.
Wobei ich dir helfen kann:
Perfekt für Startups, Forscher, Studierende, Lagerroboter, Roboterarme, Inspektionsroboter, Lieferroboter und industrielle Robotik.
Tools können ROS2 + Gazebo + RViz + URDF/Xacro + Python/C++ + CAD umfassen.
Schreib mir vor der Bestellung mit deiner Roboter-Idee, verfügbaren Dateien, gewünschten Features und dem erwarteten Ergebnis.
Plattform:
Raspberry Pi
Sensoren:
Lidar
Automatische Übersetzung
Kannst du mir helfen, ein Robotics-MVP von Grund auf neu zu bauen?
Ja! Ich kann ein Robotics-MVP basierend auf deinem Konzept entwickeln, einschließlich Robotermodellierung, ROS 2-Setup, URDF-Konfiguration und Gazebo-Simulation. Teile mir deine Anforderungen mit, damit ich den Umfang bestätigen kann.
Kannst du mein CAD-Modell in ein URDF-Robotermodell umwandeln?
Ja, ich kann dein CAD-Modell für die Robotiksimulation vorbereiten, einschließlich Gliederstrukturen, Gelenken, Koordinatensystemen und URDF/Xacro-Konfiguration. Bitte sende deine CAD-Dateien und den Ziel-Simulator.
. Arbeitest du mit ROS 2 und Gazebo-Simulation?
Ja! Ich unterstütze bei ROS 2-Paketen, Robot Description, Simulationsumgebungen, Sensorintegration, Bewegungstests und Fehlersuche. Gib bitte deine ROS 2-Distribution und Gazebo-Version an.
Kannst du einen Digital Twin bauen oder meinen Roboter in Godot visualisieren?
Ja, ich kann einen Digital Twin-Prototyp oder eine interaktive Roboter-Visualisierung mit passenden Tools erstellen, einschließlich Godot, wo sinnvoll. Der Umfang hängt von deinem Robotermodell, den Simulationsanforderungen und den gewünschten Interaktionen ab.
Was benötigen Sie von mir, bevor Sie beginnen?
Bitte gib dein Projektkonzept, CAD- oder 3D-Dateien (falls vorhanden), bevorzugte Tools, gewünschtes Roboterverhalten und erwartete Deliverables an. Wenn du dir beim technischen Setup nicht sicher bist, schreib mir zuerst, damit wir den besten Ansatz für dein MVP festlegen.
