Kategorien durchsuchen
Deutsch
$
USD
Deine KI mit Fiverr verbinden
Drohnen- und Robotik-PCB-Design-Ingenieur für UAV-Steuerhardware
Dein Autopilot ist nur so nützlich wie die Sensoren und Peripheriegeräte, mit denen er kommunizieren kann.
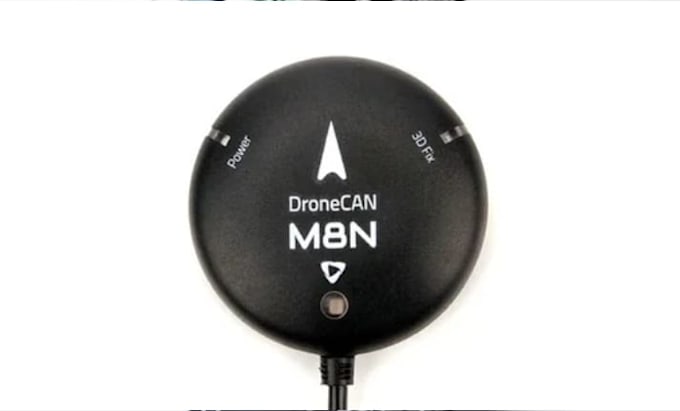
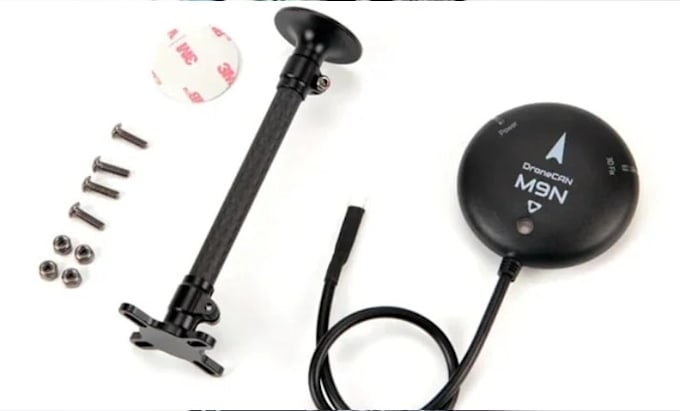
Ich entwerfe maßgeschneiderte DroneCAN- und UAVCAN v0-Peripherie-PCBs für UAV-Navigation, Erfassung, Spannungsüberwachung und eingebettete CAN-Netzwerke. Ob du ein CAN-GPS-Modul, eine Kompass-Schnittstelle, einen Batteriesensor oder einen STM32-Sensorknoten brauchst – das Design beginnt mit deinem Flight Controller und deinen Integrationsanforderungen.
HARDWARE, DAS ICH ENTSCHICKE
DESIGN-DETAILS, DIE ZÄHLEN
Ich berücksichtige Spannungsregulierung, Bus-Schutz, Pinout des Steckers, Erdung, Sensorrauschen, PCB-Abmessungen und Fertigungsanforderungen. Wo sinnvoll, können wir galvanische Isolation, EMI-Risiken und Terminierung für dein CAN-Netzwerk prüfen.
AUTOPILOT-Integration
Designziele können PX4, ArduPilot oder unterstützte INAV DroneCAN-Funktionen umfassen. Die tatsächliche Kompatibilität hängt von der gewählten Hardware, Version des Protokolls, Firmware und unterstützten Nachrichten ab.
Automatische Übersetzung
Was ist eine DroneCAN PCB?
Eine DroneCAN PCB ist Hardware, die dazu dient, ein Peripheriegerät wie GPS, einen Kompass oder einen Batteriemonitor über ein CAN-Netzwerk mit einem Flugcontroller zu verbinden. Ein vollständiges Gerät benötigt außerdem passende Firmware und Protokollunterstützung.
Kannst du ein DroneCAN GPS- und Kompassmodul entwerfen?
Ja. Die PCB-Entwicklung erfolgt rund um deinen gewählten GNSS-Empfänger, Magnetometer, MCU, CAN-Transceiver, Antennenanordnung und Leistungsbedarf. Firmware- und Autopilot-Integration müssen im vereinbarten Leistungsumfang enthalten sein.
Unterstützt du PX4 und ArduPilot-Peripherie?
Ich kann Hardware für die vorgesehene PX4- oder ArduPilot-Anwendung entwerfen. Die Kompatibilität hängt von unterstützten Peripherietypen, Protokollimplementierung, Komponentenwahl und Firmware-Konfiguration ab.
Kannst du eine CAN-Batterie-Messung oder Power-Modul entwerfen?
Ja. Die Hardware kann um Spannungsmessung der Batterie, Stromerfassung, Spannungsregelung und CAN-Schnittstelle geplant werden. Bereich, Messgenauigkeit, Schutz und Kalibrierungsanforderungen müssen spezifiziert werden.
Kannst du einen UART- oder I2C-Sensor in ein CAN-Peripherie-Gerät verwandeln?
Ich kann einen Adapter oder eine STM32-basierte Schnittstellen-PCB entwerfen. Die Übertragung von Sensordaten in DroneCAN-Nachrichten erfordert passende Firmware und Protokollunterstützung, die separat vereinbart werden muss.
Unterstützt du isolierte CAN- und lange Kabelverbindungen?
Wo erforderlich, kann das Design isolierte CAN-Transceiver, isolierte Stromversorgung, Terminierung, Steckerschutz und Überspannungsschutz berücksichtigen. Die passende Lösung hängt von der elektrischen Umgebung und der Netzwerktopologie ab.
Wird die PCB sofort mit meinem Flugcontroller funktionieren?
Nicht automatisch. Hardware, Firmware, Protokollversion, unterstützte Nachrichten, Knotenkonfiguration und Tests beeinflussen die Kompatibilität. Bitte gib vor Bestellung deinen Flugcontroller und das Ziel-Peripheriegerät an.