Kategorien durchsuchen
Entdecken
Fiverr Pro
Deutsch
$
USD
Game Server und Mod Entwickler
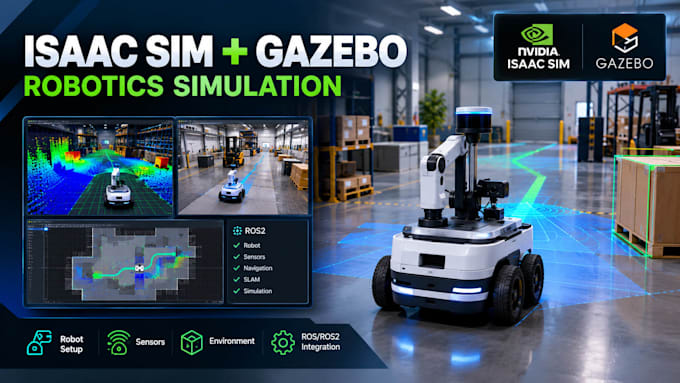
Brauchst du eine zuverlässige Robotik-Simulation für Entwicklung, Test oder Forschung?
Ich erstelle fortschrittliche NVIDIA Isaac Sim und Gazebo Simulationen, die für realistische Robotik-Workflows, Sensortests, Navigation und ROS/ROS2-Integration ausgelegt sind.
Was ich erstellen kann:
Qualitätsorientiert, organisiert und auf deine Projektanforderungen abgestimmt.
Ob du ein einfaches Prototyp oder eine komplette Robotik-Simulationsumgebung brauchst, ich helfe dir, dein Konzept in eine funktionierende Simulation umzusetzen.
Kontaktiere mich vor der Bestellung, damit ich deine Anforderungen prüfen und die passende Einrichtung empfehlen kann.
Automatische Übersetzung
Kannst du mit ROS2 arbeiten?
Ja, ich kann ROS2 mit Isaac Sim oder Gazebo integrieren.
Kannst du Sensoren simulieren?
Ja. Ich kann Kameras, LiDAR, IMU und andere unterstützte Sensoren konfigurieren.
Kannst du individuelle Umgebungen erstellen?
Ja, ich kann Umgebungen und Szenarien basierend auf deinen Anforderungen erstellen.
Kannst du mit einem bestehenden Robotermodell arbeiten?
Ja. Du kannst dein Robotermodell und Projektdateien für die Integration bereitstellen.
