Kategorien durchsuchen
Entdecken
Fiverr Pro
Deutsch
$
USD
Embedded Firmware, IoT und PCB-Design-Ingenieur
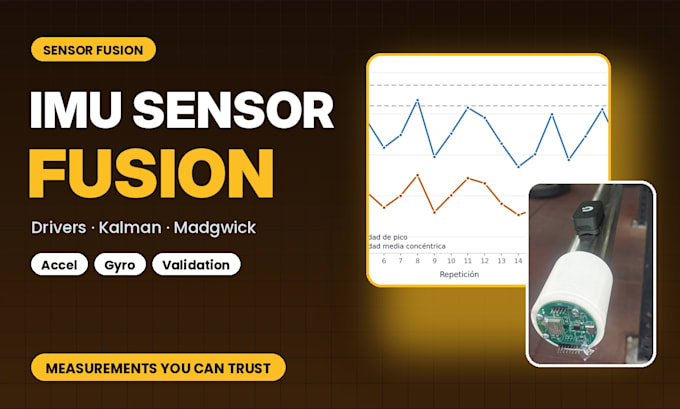
Hat dein Gerät einen Beschleunigungssensor, Gyroskop oder sogar eine komplette IMU, aber die Daten sind verrauscht, driftet oder nicht zuverlässig? Ich verwandle Rohsensordaten in Messwerte, denen du vertraust.
Dieses Paket umfasst: Einen C-Treiber für eine IMU über SPI oder I2C (Konfiguration, FIFO, Interrupts), grundlegende Kalibrierung, Orientierung oder Bewegungsabschätzung mit Madgwick- oder Kalman-Filter sowie einen Validierungsbericht mit realen aufgezeichneten Daten und Diagrammen.
Typische Anwendungsfälle: Wearables und Fitness-Tracker, Bewegungserkennung, Neigung und Orientierung, Schritt- oder Wiederholungszählung, Vibrationsüberwachung.
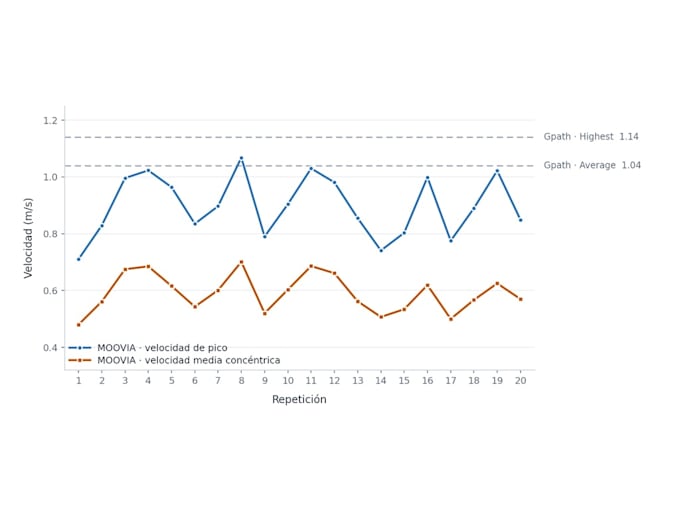
Bewährt bei meinem eigenen Produkt MOOVIA: ein IMU-basierter Langwaagen-Geschwindigkeits-Sensor mit Madgwick-, Kalman- und ZUPT-Fusions, 999 Hz Abtastung und eine Differenz von 0,03 m/s gegenüber einem kommerziellen Referenzsystem.
Schreib mir vor der Bestellung eine Nachricht mit deinem Sensormodell und dem Ziel.


Plattform:
ESP32
Sensoren:
Beschleunigungsmesser
•
Position
•
Gyroscope
Expertise:
Firmware-Entwicklung
•
Im Test
•
Signalverarbeitung