Kategorien durchsuchen
Deutsch
$
USD
Deine KI mit Fiverr verbinden


Automatische Übersetzung
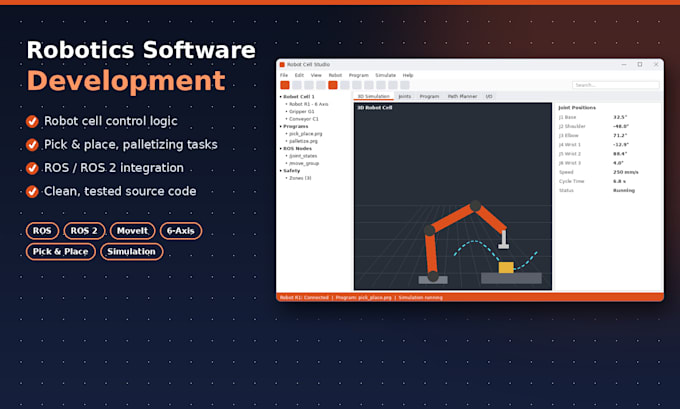
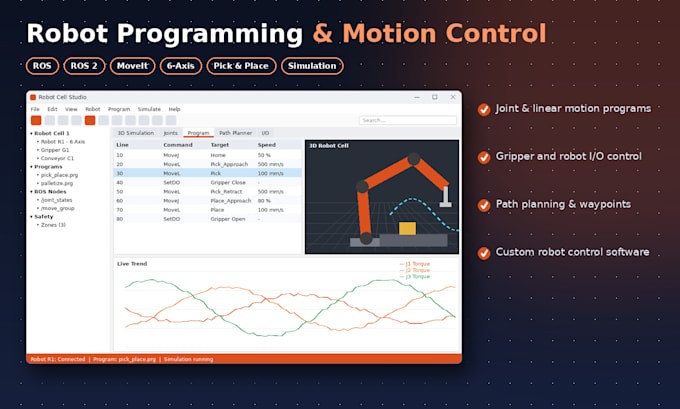
Dein Zelle hat einen Roboter, eine SPS und eine Pendant, aber keinen einzigen Bildschirm, dem deine Ingenieure vertrauen? Ich entwickle Windows-Workbench-Software für deine Roboterzelle: Live-Gelenk- und TCP-Readback, benannte Stationen-I/O, Simulation und gated Befehle, die nie ohne Bestätigung ausgeführt werden.
Portfolio: eine Steuerungsplattform für eine Robotik-Zelle mit sechs Achsen, Gelenk-Readback, benannte I/O mit Live-0/1, TCP-Position, Pick-Cycle-Simulation auf dem PC im Teststand und einen schreibgeschützten Standard mit bestätigten Schreibvorgängen und einem Sitzungsprotokoll.
Was ich für dich bauen kann:
Stack: C#/.NET, WPF über eine Roboter- und I/O-Abstraktionsschicht.
Ich ersetze nicht deinen Roboter-Controller oder erfinde Sicherheitslogik: Sequenzen und Interlocks werden mit dir festgelegt. Du besitzt den Quellcode.
Premium-/Großprojekte: individuelles Angebot mit Meilensteinzahlungen.
Sende mir vor der Bestellung dein Roboter, Controller und Schnittstelle.
CAN Bus, Industrial and Robotics Desktop Software Engineer
Sprachen
Automatische Übersetzung
Automatische Übersetzung
Ersetzt du den Roboter-Controller oder das teach pendant?
Nein. Ich baue Software darum herum: Readback, Stationsbildschirme, Simulation und einen gated Pfad für die Befehle, die du freigibst. Bewegung und Sicherheit bleiben in deinem Controller.
Welche Roboter und Controller unterstützt du?
Jeder Controller, der eine dokumentierte PC-Schnittstelle oder SDK anbietet. Sag mir die Roboter-Marke, das Controller-Modell und die Schnittstelle, und ich bestätige die Machbarkeit, bevor du bestellst.
Können wir es testen, bevor die Zelle frei ist?
Ja. Simulation ist Teil der Arbeit und nutzt dasselbe Gelenk- und I/O-Modell wie live. Endkontrollen erfolgen weiterhin an der echten Zelle.
Ist das ROS-Entwicklung?
Nein. Dieses Projekt ist eine Windows-Desktop-Workbench für industrielle Zellen. Wenn deine Zelle auch ein ROS-System hat, kann ich Daten nur über eine vereinbarte Schnittstelle auslesen.
Was deckt das Basic-Paket ab?
Basic ist für eine kleine, klar definierte Aufgabe, wie eine einzelne Funktion oder eine kleine Korrektur. Größere Bugs, das Debuggen großer Codebasen oder neue Module brauchen Standard, Premium oder ein individuelles Angebot. Schreib mir bitte vorher eine Nachricht, bevor du bestellst, damit ich den Umfang bestätigen kann.