Kategorien durchsuchen
Entdecken
Fiverr Pro
Deutsch
$
USD
Robotics- und Automatisierungsingenieur
Suchst du einen ROS2-Entwickler, um ein autonomes mobiles Robot zu bauen, zu simulieren oder zu konfigurieren?
Ich biete ROS2-basierte Robotik-Entwicklung und Simulation für autonome mobile Roboter (AMRs), Lagerroboter, Forschungsprototypen und Robotikanwendungen an.
Was ich entwickeln kann:
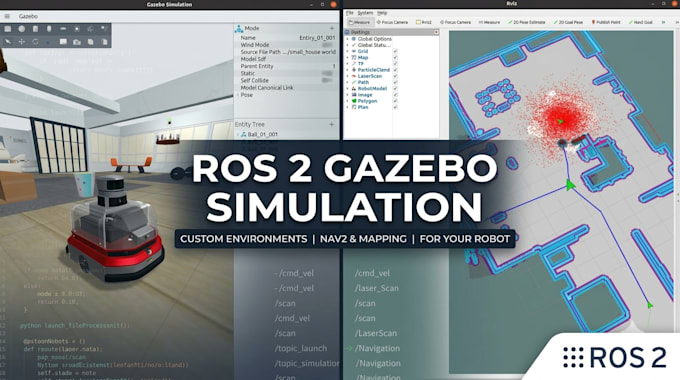
ROS2-Robotersimulation mit Gazebo
URDF/Xacro-Roboter-Modellkonfiguration
LiDAR- und Kamerasensorintegration
SLAM und 2D-Karten-Erstellung
AMCL-Lokalisierung
Nav2 autonome Navigation
Pfadplanung und Hindernisvermeidung
Navigation anhand von Wegpunkten
Individuelle Gazebo-Umgebungen
Python/C++ ROS2-Knoten
Startdateien und Projektdokumentation
Technologien:
ROS2 | Gazebo | Nav2 | SLAM Toolbox | RViz2 | Python | C++ | URDF | OpenCV
Was du bekommst:
Organisierte ROS2-Projektarbeitsumgebung
Quellcode und Konfigurationsdateien
Simulations- und Navigationssetup
Installations- und Ausführungsanweisungen
Demovideo oder Screenshots
Support bei der Lösung von projektbezogenen Problemen
Egal, ob du einen Lager-AMR entwickelst, ein Robotikkonzept testest oder einen Forschungsprototyp baust – ich kann dir helfen, deine Anforderungen in eine funktionierende Simulation umzusetzen.
Bitte kontaktiere mich vor der Bestellung, damit wir dein Robotermodell besprechen können