Kategorien durchsuchen
Entdecken
Fiverr Pro
Deutsch
$
USD


Automatische Übersetzung
Beinbewegung ist eines der schwierigsten Probleme in der Robotik. Code, der in der Animation einwandfrei läuft, bricht sofort zusammen, wenn er auf physikalische Schwerkraft, Gelenklatenz und unebenes Gelände trifft.
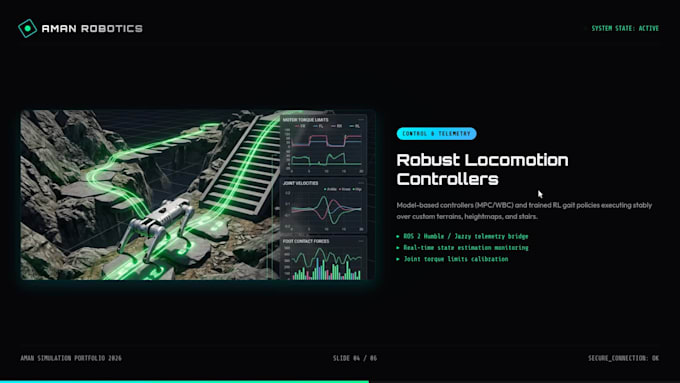
Ich entwickle produktionsreife virtuelle-zu-physischer Steuerungssysteme für beinbewegliche Roboter mit MuJoCo und physischen SDKs (Unitree SDK2). Erhalte eine physikgenaue Simulation, eine trainierte Reinforcement-Learning-Politik oder klassische modellbasierte Controller, die auf deine Hardware übertragen werden, ohne sie zu beschädigen.
Was ich liefere:
- Physikgenaue MuJoCo-Umgebung (MJCF/URDF geriggt und kontaktabgestimmt)
- Maßgeschneiderte Steuerungspipelines: WBC, MPC oder Reinforcement Learning (PPO/SAC)
- Sim2Real-Adaptation: Latenzmodellierung, Aktuator-Netzwerkprofiling und Domänen-Randomisierung
- ROS2/ROS-Brücken: Streaming von Telemetrie, Zustandsschätzung und Pfadplanungskommandos
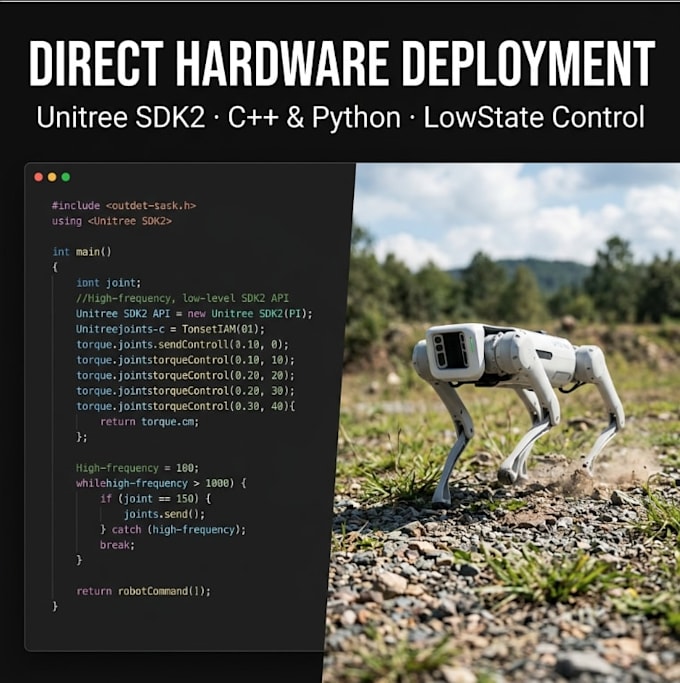
- Physische Einsatzcodes: C++/Python-Skripte, die Unitree SDK2 LowState-Streaming nutzen
Egal, ob du an Quadruped-Bewegung (Go2, B2) oder humanoider Steuerung arbeitest, ich schließe die Lücke zwischen Simulation und realer Ausführung.
Kontaktiere mich mit deinen Roboterspezifikationen und Zielumgebung, um innerhalb von 24 Stunden ein individuelles Angebot zu erhalten.
Robotics Expert
Sprachen
Automatische Übersetzung
Automatische Übersetzung
Q1. Welche Roboterplattformen unterstützt du?
Ich spezialisiere mich auf Quadrupeds (Unitree Go2, Go1, Aliengo, B2, ANYmal) und bipede Humanoide (Unitree H1, G1, maßgeschneiderte akademische Plattformen). Wenn dein Roboter ein gültiges URDF- oder CAD-Modell hat, kann er in meine Steuerungspipelines integriert werden.
Q2. Was ist der Unterschied zwischen MuJoCo und Isaac Sim für beinbewegliche Roboter?
MuJoCo ist extrem schnell, rechnerisch effizient und verarbeitet Kontaktphysik (weiche Kontakte, Reibung) mit hoher mathematischer Präzision, was es zum akademischen und F&E-Standard macht. Isaac Sim eignet sich für groß angelegte GPU-Parallelarbeit. Ich biete beides an, empfehle aber MuJoCo für schnelle Steuerungsprototypen.
Q3. Wie schließt du die Sim-to-Real (Sim2Real) Lücke?
Wir überbrücken die Lücke mit drei Techniken: (1) Domänen-Randomisierung von Massen, Reibung und Motor-Gewinnen; (2) Aktuator-Netzwerkmodellierung zur Simulation physikalischer Gelenklatenz und Drehmomentgrenzen; und (3) Hinzufügen realistischer Sensorsignale und Latenz in die Beobachtungshistorie der Politik.
Q4. Muss ich dir meinen physischen Roboter schicken?
Nein. Ich führe alle Builds in Simulation anhand deiner CAD/URDF-Spezifikationen durch. Ich schreibe die physische Deployment-Wrapper, um dein Plattform-Standard-SDK (z.B. Unitree SDK2) zu nutzen. Du führst die Tests lokal durch, schickst mir die Beobachtungslogs und wir iterieren remote.
Q5. Was ist Unitree SDK2 "LowState Streaming" und warum ist es wichtig?
LowState-Streaming ermöglicht es uns, den Standard-Hochlevel-Controller des Roboters zu umgehen und Rohgelenkwinkel, Geschwindigkeiten und Drehmomente direkt mit hoher Frequenz (bis zu 500Hz-1kHz) zu lesen und zu schreiben. Das ist essenziell für die Ausführung maßgeschneiderter Bewegungsverhalten, Trottrichtlinien oder RL-Politiken.
Q6. Welchen Software-Stack nutzt du?
Der Baseline-Stack besteht aus Python 3.10+, MuJoCo (mujoco-python), ROS 2 (Humble/Jazzy), PyTorch (für RL-Pipelines) und C++ (für SDK2-Hardwarekommunikation). Ich stelle sicher, dass alle Pakete mit deiner lokalen Entwicklungsumgebung kompatibel sind.
Q7. Unterschreibst du Geheimhaltungsvereinbarungen (NDAs)?
Ja. Ich unterschreibe regelmäßig NDAs, bevor ich proprietäre CAD-Modelle, URDF-Definitionen oder physikalische Telemetrie-Logs erhalte. Deine Designs und Metriken werden niemals ohne ausdrückliche Erlaubnis geteilt oder in meinem öffentlichen Portfolio verwendet.
Q8. Kannst du uns bei der Migration unserer Gazebo- oder Webots-Controller helfen?
Ja. Ich kann deine bestehenden Controller (z.B. ROS-Controller oder maßgeschneiderte PyBullet-Knoten) in MuJoCo übersetzen, um den schnelleren Kontakt-Löser von MuJoCo zu nutzen und zuverlässigeres Kontakt-Tracking einzurichten.
Q9. Wem gehören der Code und die trainierten neuronalen Netzwerke?
Nach Abschluss des Projekts und Freigabe der Meilensteine besitzt du 100 % des Codes, der Skripte, Konfigurationen und trainierten Modellgewichte (ONNX/TorchScript) mit vollen kommerziellen Rechten.
Q10. Wie funktionieren Meilensteine bei diesen hochpreisigen Projekten?
Bei den Standard- und Premium-Paketen unterteilen wir das Projekt in 3 bis 5 Meilensteine (z.B. Umgebungserstellung, Policy-Training, SDK-Integration, Hardware-Validierung). Jeder Meilenstein endet mit einer Video-Demo und Code-Lieferung. Du finanzierst den nächsten Meilenstein erst, wenn du den aktuellen genehmigst.