Kategorien durchsuchen
Entdecken
Fiverr Pro
Deutsch
$
USD
Lass mich das gestalten, was du im Kopf hast
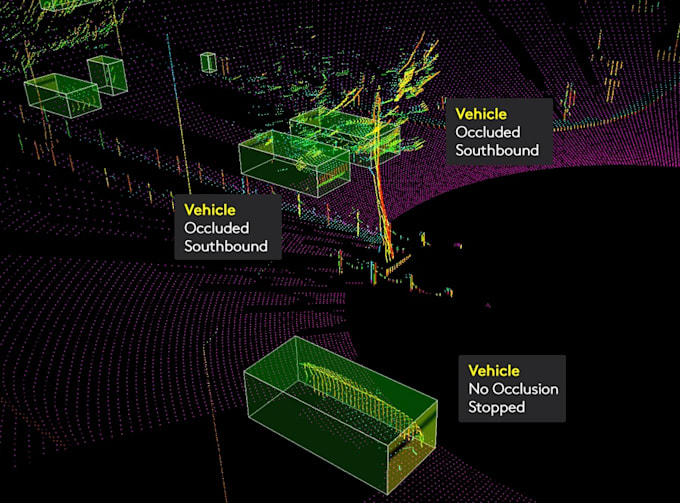
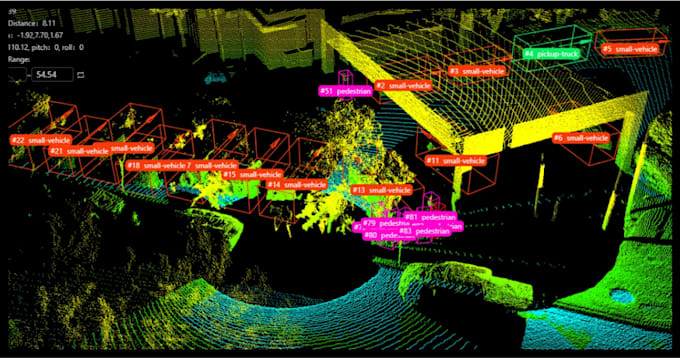
Roboter sehen die Welt gleichzeitig durch mehrere Kameras und Tiefensensoren. Wir kennzeichnen deine synchronisierten Daten, sodass jede Ansicht übereinstimmt.
DIENSTLEISTUNGEN
- Labels über mehrere synchronisierte Kameras
- Das gleiche Objekt behält in jeder Ansicht eine ID
- Tiefenabgestimmte 2D- und 3D-Boxen für RGB-D-Daten
- Handgelenk-, Kopf- und feste Kamerasetups
LIEFERUMFANG
- Labels pro Kamera plus eine kombinierte Datei mit gemeinsamen IDs
- Klassifizierungs- und ID-Definitionstabelle
- Synchronisationsprüfbericht, der Frames mit Zeitproblemen markiert
- Vorschaubilder mit Labels über die Ansichten
WARUM MIT UNS ARBEITEN
- Cross-View-Checks erkennen mismatched IDs
- Erfahrung mit Roboterarmen und mobilen Robotern
- Ausgabe in deinem Format
- Überarbeitungen inklusive
KOSTENLOSES MUSTER
Sende 5 synchronisierte Frames und wir kennzeichnen sie kostenlos.

Technik:
Anleitung
Tagging-Typ:
Bild
•
Video
Automatische Übersetzung
Benötigst du Kalibrierungsdateien für die Kamera?
Für 3D-Arbeiten ja. Für 2D-Labels über die Ansichten hinweg helfen sie, sind aber nicht zwingend erforderlich.
Welche Tiefenformate akzeptierst du?
PNG-Tiefenkarten und NPY; ROS-Bags auf Anfrage.
Welche Kamerasetups unterstützt du?
Handgelenk-, Kopf- und feste Kameras an Roboterarmen und mobilen Robotern.