Kategorien durchsuchen
Entdecken
Fiverr Pro
Deutsch
$
USD
Robotics Entwickler Digital Illustrator Technischer Autor Copywriter
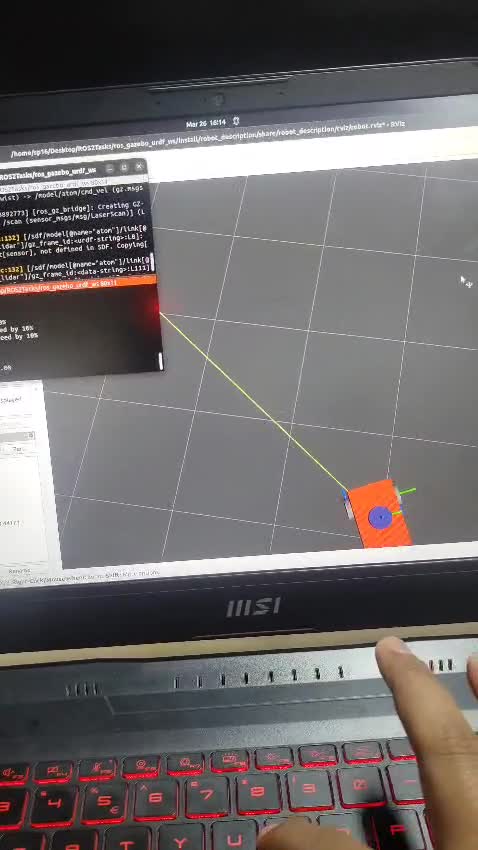
Hast du Schwierigkeiten beim Debuggen von ROS2-Knoten, beim Erstellen von Gazebo-Simulationen oder beim Schreiben von Steuerungsskripten für dein Robotikprojekt?
Ich spezialisiere mich auf ROS2-Entwicklung, Gazebo-Physiksimulation und autonome Drohnenlogik. Ich liefere saubere, dokumentierte und zuverlässige Software, die auf dein Projekt zugeschnitten ist.
Was ich anbiete:
Warum mit mir arbeiten?
Bitte sende mir vor der Bestellung eine Nachricht mit deinen Projektinformationen, damit wir das beste Paket auswählen können!

Plattform:
NVIDIA Jetson
Sensoren:
Beschleunigungsmesser
•
Ultraschall
•
Kamera
•
Lidar
Automatische Übersetzung
Q1: Welche Informationen muss ich vor Beginn bereitstellen?
Bitte teile mir deine OS-Version (z.B. Ubuntu-Version), ROS2-Distribution (Humble, Iron, Jazzy), Gazebo-Version und eine klare Beschreibung oder das Skript mit, was dein Roboter/Deine Drohne tun soll.
Q2: Was, wenn mein Code spezielle Hardware- oder ROS-Abhängigkeiten erfordert?
Ich spezialisiere mich auf reine ROS2- und Gazebo-Simulationsumgebungen. Wenn dein Projekt physische Hardware umfasst, können wir die Steuerlogik zunächst mit simulierten Modellen validieren, um eine nahtlose Integration zu gewährleisten.
Q3: Kannst du mit bestehenden Codebasen arbeiten oder defekte Knoten debuggen?
Ja! Ich kann dein bestehendes ROS2-Paket oder deine Simulationsumgebung überprüfen, die Fehler oder Konfigurationsprobleme identifizieren und eine korrigierte Version mit Erklärungen liefern.